

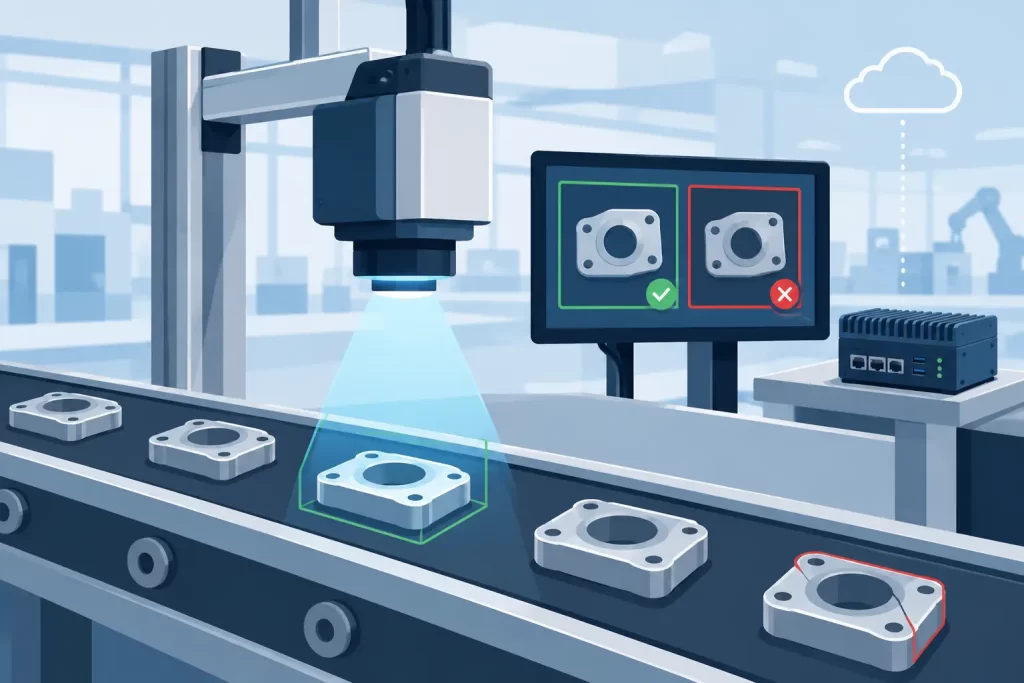
Um risco ligeiro num metal revestido, um pequeno furo numa película ou um cordão irregular num perfil extrudido podem tornar-se dispendiosos apenas depois de chegarem à operação seguinte. À velocidade da linha, a inspeção humana é inconsistente, as regras convencionais de visão são frágeis e os dados de qualidade atrasados obrigam os operadores a reagir aos defeitos em vez de os controlar. A inspeção automatizada de superfícies resolve esta lacuna ao transformar dados de imagem numa decisão imediata e repetível no ponto onde o processo ainda pode ser corrigido.
Para as equipas industriais, o objetivo não é simplesmente adicionar uma câmara. É estabelecer uma camada fiável de deteção e decisão que distinga a variação aceitável do processo dos defeitos que exigem uma ação. Essa distinção depende do sistema de imagem, do método de treino, da arquitetura do controlador e da forma como os resultados se ligam à linha de produção.
O que a inspeção automatizada de superfícies deve detetar
Os defeitos superficiais raramente aparecem de uma única forma estável. Um risco pode variar em comprimento, contraste, orientação e profundidade. A contaminação pode ser visível apenas sob um determinado ângulo de iluminação. Diferenças de textura podem ser normais num lote de material e indicar um problema de processo noutro. Um sistema prático deve reconhecer o padrão relevante em condições reais de produção, e não apenas identificar um defeito numa imagem de demonstração controlada.
As aplicações típicas incluem a inspeção de peças pintadas e revestidas, aço e alumínio laminados, vidro, películas, têxteis, painéis de madeira, componentes maquinados, plásticos moldados, materiais impressos e aplicações de adesivos ou selantes. A decisão necessária pode ser aprovado/reprovado, tipo de defeito, localização do defeito, categoria de gravidade ou contagem de defeitos por unidade de área.
O objetivo da inspeção também determina o desenho do sistema. Um componente estacionário pode ser avaliado através de captura de imagem acionada. Uma banda contínua ou tira em movimento pode exigir imagem line-scan, sincronização por encoder e cálculo das coordenadas dos defeitos ao longo do material. Superfícies altamente refletoras exigem maior atenção à iluminação do que superfícies mate. Não existe uma única configuração de câmara adequada a todas as tarefas de inspeção.
A precisão da inspeção começa antes do treino da IA
A aprendizagem automática pode classificar padrões visuais complexos, mas não consegue recuperar informação que a câmara nunca captou. Por isso, a qualidade da imagem é um requisito de engenharia e não um detalhe secundário do comissionamento.
A iluminação deve criar contraste útil entre a superfície esperada e a classe de defeito. A iluminação bright-field pode revelar variações de impressão, cor ou aparência geral. Configurações dark-field são frequentemente eficazes para riscos, arestas salientes e contaminação por partículas porque realçam a luz dispersa. A retroiluminação pode revelar furos, defeitos de borda e variações dimensionais. Em aplicações exigentes, podem ser avaliadas várias geometrias de iluminação antes de selecionar uma estratégia de modelo.
Ótica, distância de trabalho, profundidade de campo e controlo de movimento são igualmente importantes. Se o menor defeito crítico tiver 0,2 mm, a resolução de píxeis na superfície inspecionada deve permitir distinguir essa característica de forma fiável da textura de fundo e do ruído da imagem. Desfocagem de movimento, vibração, variações na posição da peça e exposição inconsistente reduzem o sinal utilizável.
É aqui que muitos projetos cometem um erro evitável: definem a precisão apenas como uma percentagem obtida num conjunto de dados de amostra. Uma especificação mais útil inclui tamanho do defeito, número permitido de falsas rejeições, risco de defeitos não detetados, velocidade da linha, repetibilidade e condições em que o desempenho deve manter-se. Um sistema preciso num teste estático, mas que falha quando a iluminação envelhece ou o acabamento do produto muda, não está preparado para produção.
Porque o processamento no edge altera a arquitetura de inspeção
Na produção de elevado débito, transmitir todas as imagens de inspeção para um servidor remoto pode acrescentar dependência da rede, custos de armazenamento e tempos de resposta imprevisíveis. Algumas instalações também possuem requisitos de governação de dados que tornam impraticável o processamento de imagens fora das instalações. O processamento edge coloca o reconhecimento próximo da câmara, sensor ou controlador da máquina.
Na inspeção automatizada de superfícies, a baixa latência suporta ações imediatas: rejeitar um item defeituoso, marcar a sua posição, parar uma máquina após um limiar definido, alertar um operador ou ajustar parâmetros do processo a montante. A decisão pode ser sincronizada com a posição do transportador ou com um controlador lógico programável em vez de esperar por uma resposta da cloud.
A arquitetura edge não elimina os sistemas centralizados. Imagens gravadas, mapas de defeitos, estatísticas de produção e atualizações de modelos podem continuar a ser enviados para um servidor da fábrica ou base de dados de qualidade. A distinção é operacional: a decisão em tempo real continua disponível mesmo quando a largura de banda da rede é limitada ou a conectividade é interrompida.
A NeuroTechnologijos aplica esta abordagem através de controladores treináveis NT Adaptive e módulos de software do lado do servidor que suportam reconhecimento a partir de imagens, vídeo, vibração, áudio e outros sinais não estruturados. Formatos de hardware como placas embebidas, interfaces PCIe e unidades de controlador dedicadas permitem que a camada de reconhecimento se adapte à arquitetura computacional industrial disponível, em vez de obrigar todas as aplicações a utilizar uma única plataforma.
Reconhecimento treinável versus regras fixas de visão
Os sistemas tradicionais de visão artificial dependem frequentemente de limiares, medições de arestas, correspondência de modelos e filtros ajustados manualmente. Estes métodos continuam a ser eficazes quando a geometria do objeto é estável e o defeito tem uma aparência clara e repetível. Podem ser simples de validar e computacionalmente eficientes.
A limitação surge quando a variação aceitável se sobrepõe visualmente ao defeito. Considere metal escovado, tecido, madeira natural ou superfícies moldadas com texturas variáveis. A lógica baseada em regras pode exigir ajustes repetidos à medida que os lotes de material, acabamentos ou condições de iluminação mudam. Adicionar mais regras pode aumentar o esforço de manutenção sem melhorar a fiabilidade.
Uma abordagem de reconhecimento treinável pode aprender categorias a partir de exemplos representativos. Em vez de definir todas as regras visuais, os engenheiros fornecem exemplos de superfícies aceitáveis e das classes de defeitos relevantes. O controlador classifica depois novas observações segundo os padrões aprendidos. Isto é especialmente útil quando os defeitos são irregulares, aparecem em várias escalas ou são difíceis de descrever matematicamente.
Os dados de treino continuam a exigir disciplina. As amostras devem representar a variação normal da produção, e não apenas peças ideais. Os exemplos de defeitos devem abranger localizações, orientações e níveis de contraste realistas. Os casos limite precisam de uma decisão de qualidade acordada antes de entrarem no conjunto de dados. Se os inspetores humanos não concordarem consistentemente sobre se uma característica constitui um defeito, não se pode esperar que o sistema automatizado forneça um resultado inequívoco sem uma especificação mais clara.
Conceber uma célula de inspeção automatizada de superfícies
Uma implementação bem-sucedida começa pela decisão de produção e trabalha depois em sentido inverso até ao sensor e ao controlador. Os seguintes elementos devem ser definidos durante o estudo de viabilidade:
- O menor defeito e a condição superficial que precisam de ser identificados.
- O campo de visão, velocidade do material, espaçamento entre peças e tempo de inspeção disponível.
- Geometria de iluminação, resolução da câmara, seleção da lente e proteção mecânica.
- A resposta necessária da máquina, incluindo temporização de rejeição, alarmes, rastreabilidade e sinais PLC.
- Requisitos de retenção de dados para imagens, registos de defeitos e relatórios de produção.
Esta informação revela os compromissos desde o início. Uma resolução superior pode revelar características menores, mas também pode aumentar o volume de imagem e a exigência de processamento. Uma sensibilidade agressiva pode reduzir defeitos não detetados, mas aumentar falsas rejeições. Várias câmaras podem eliminar pontos cegos, mas introduzem trabalho adicional de calibração e sincronização. O equilíbrio correto depende do custo de deixar passar um defeito, do custo de rejeitar material em boas condições e da capacidade do processo produtivo para responder aos dados de inspeção.
O desenho ambiental é igualmente importante. Câmaras e iluminação precisam de proteção contra poeira, fluido de corte, calor, lavagem e vibração. Caixas industriais, montagem estável, iluminação controlada e acesso para limpeza são frequentemente mais valiosos do que adicionar complexidade algorítmica após a instalação. Um sistema de inspeção de superfícies é, antes de tudo, um sistema de medição e precisa de permanecer estável durante meses de funcionamento.
Da deteção de defeitos ao controlo do processo
O caso de negócio mais forte para inspeção automatizada não é obter um arquivo melhor de imagens de defeitos. É conseguir feedback mais rápido do processo. Quando o tipo, localização e frequência dos defeitos são registados de forma consistente, as equipas de qualidade podem correlacionar falhas com desgaste de ferramentas, parâmetros de revestimento, lotes de material, definições das máquinas ou turnos.
Por exemplo, um defeito localizado e recorrente pode indicar danos num rolo ou numa ferramenta de conformação. Um aumento gradual da contaminação superficial pode indicar degradação da limpeza. Um mapa de defeitos ao longo de uma banda contínua pode mostrar se um problema se repete num intervalo fixo da máquina. Estes padrões são difíceis de identificar através de inspeções manuais e amostras esporádicas.
Os resultados da inspeção devem, portanto, ser estruturados para gerar ação. Um sinal de rejeição trata da decisão imediata ao nível da unidade, enquanto as classificações de defeitos e marcas temporais suportam a análise de causa raiz. Em alguns processos, o sistema pode desencadear uma intensificação da inspeção ou uma paragem controlada da máquina quando as taxas de defeitos ultrapassam um limiar definido. O ajuste em circuito fechado é possível, mas apenas depois de a relação entre o defeito observado e o parâmetro de processo controlável ter sido validada.
Manter o desempenho estável após o comissionamento
O comissionamento é o início da responsabilidade operacional e não o fim do projeto. A intensidade da iluminação muda, as lentes acumulam contaminação, os materiais evoluem e surgem novos modos de defeito. Um sistema fácil de manter inclui amostras de referência, verificação periódica, revisão de imagens para classificações incertas e um procedimento controlado de retreino quando as condições do produto mudam.
Os engenheiros devem monitorizar mais do que os totais de aprovado/reprovado. Alterações na distribuição da confiança, frequência das classes de defeito, luminosidade da imagem e taxas de falsas rejeições podem revelar degradação antes de esta se transformar numa interrupção da produção. Quando o reconhecimento é implementado no edge, estas verificações podem suportar decisões locais e determinísticas, preservando simultaneamente a evidência necessária para revisão de engenharia.
O teste útil é simples: consegue o sistema de inspeção identificar o defeito suficientemente cedo, com precisão suficiente e de forma suficientemente consistente para que a linha possa agir? Quando a resposta é incorporada desde o início na ótica, nos dados de treino, no controlador edge e na interface da máquina, a qualidade superficial transforma-se num sinal mensurável do processo em vez de numa surpresa descoberta apenas no fim.
