

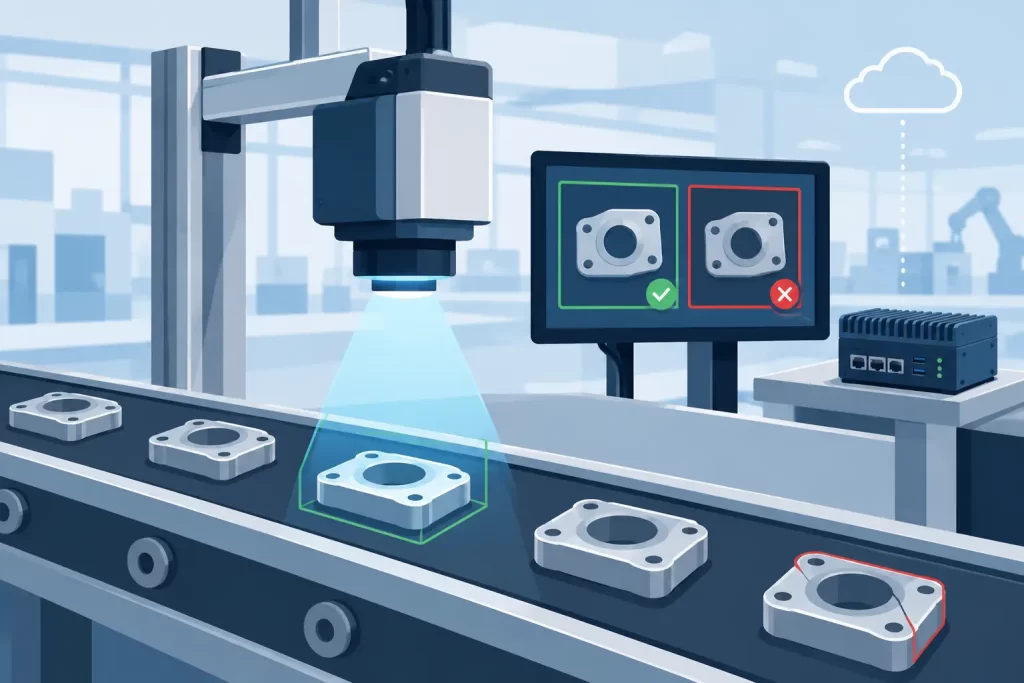
Un arañazo apenas visible en metal recubierto, un pequeño agujero en una película o un cordón irregular en un perfil extruido pueden convertirse en un problema costoso únicamente después de llegar a la siguiente operación. A la velocidad de la línea, la inspección humana es inconsistente, las reglas convencionales de visión son frágiles y los datos de calidad retrasados obligan a los operadores a reaccionar ante los defectos en lugar de controlarlos. La inspección automatizada de superficies resuelve esta brecha al convertir los datos de imagen en una decisión inmediata y repetible justo donde todavía es posible corregir el proceso.
Para los equipos industriales, el objetivo no consiste simplemente en añadir una cámara. Se trata de establecer una capa fiable de detección y decisión que diferencie la variación aceptable del proceso de los defectos que requieren intervención. Esta distinción depende del sistema de imagen, el método de entrenamiento, la arquitectura del controlador y la forma en que los resultados se conectan con la línea de producción.
Qué debe detectar la inspección automatizada de superficies
Los defectos superficiales rara vez aparecen de una única forma estable. Un arañazo puede variar en longitud, contraste, orientación y profundidad. La contaminación puede ser visible únicamente bajo un ángulo de iluminación concreto. Las diferencias de textura pueden ser normales en un lote de material y representar una evidencia de problemas de proceso en otro. Un sistema práctico debe reconocer el patrón relevante en condiciones reales de producción, no limitarse a identificar un defecto en una imagen de demostración controlada.
Las aplicaciones habituales incluyen la inspección de piezas pintadas y recubiertas, acero y aluminio laminados, vidrio, películas, textiles, paneles de madera, componentes mecanizados, plásticos moldeados, materiales impresos y aplicaciones de adhesivos o selladores. La decisión necesaria puede ser aprobado/rechazado, tipo de defecto, ubicación del defecto, categoría de gravedad o número de defectos por unidad de superficie.
El objetivo de inspección también determina el diseño del sistema. Un componente estacionario puede evaluarse mediante captura de imagen activada. Una banda continua o tira en movimiento puede requerir imagen line-scan, sincronización con encoder y cálculo de coordenadas de defectos a lo largo del material. Las superficies muy reflectantes exigen mayor atención a la iluminación que las superficies mate. No existe una única configuración de cámara adecuada para todas las tareas de inspección.
La precisión de la inspección comienza antes del entrenamiento de la IA
El aprendizaje automático puede clasificar patrones visuales complejos, pero no puede recuperar información que la cámara nunca capturó. Por tanto, la calidad de imagen es un requisito de ingeniería, no un detalle secundario de la puesta en marcha.
La iluminación debe crear un contraste útil entre la superficie esperada y la clase de defecto. La iluminación bright-field puede revelar variaciones de impresión, color o apariencia general. Las configuraciones dark-field suelen ser eficaces para arañazos, bordes elevados y contaminación por partículas porque resaltan la luz dispersada. La retroiluminación puede revelar agujeros, defectos en bordes y variaciones dimensionales. En aplicaciones exigentes, pueden evaluarse varias geometrías de iluminación antes de seleccionar una estrategia de modelo.
La óptica, la distancia de trabajo, la profundidad de campo y el control del movimiento son igualmente importantes. Si el defecto crítico más pequeño mide 0,2 mm, la resolución de píxeles sobre la superficie inspeccionada debe permitir separar de forma fiable esa característica de la textura de fondo y del ruido de imagen. El desenfoque por movimiento, las vibraciones, los cambios en la posición de la pieza y una exposición inconsistente reducen la señal utilizable.
Aquí es donde muchos proyectos cometen un error evitable: definen la precisión únicamente como un porcentaje obtenido en un conjunto de datos de muestra. Una especificación más útil incluye tamaño del defecto, falsos rechazos permitidos, riesgo de defectos no detectados, velocidad de línea, repetibilidad y condiciones bajo las que debe mantenerse el rendimiento. Un sistema preciso en una prueba estática pero que falla cuando envejece la iluminación o cambia el acabado del producto no está preparado para producción.
Por qué el procesamiento edge cambia la arquitectura de inspección
En fabricación de alto rendimiento, transmitir cada imagen de inspección a un servidor remoto puede añadir dependencia de la red, costes de almacenamiento y tiempos de respuesta impredecibles. Algunas instalaciones también tienen requisitos de gobernanza de datos que hacen poco práctico procesar imágenes fuera de las instalaciones. El procesamiento edge sitúa el reconocimiento cerca de la cámara, el sensor o el controlador de la máquina.
En la inspección automatizada de superficies, la baja latencia permite acciones inmediatas: rechazar un artículo defectuoso, marcar su posición, detener una máquina después de superar un umbral definido, alertar a un operador o ajustar parámetros del proceso aguas arriba. La decisión puede sincronizarse con la posición del transportador o con un controlador lógico programable en lugar de esperar una respuesta de la nube.
La arquitectura edge no elimina los sistemas centralizados. Las imágenes grabadas, mapas de defectos, estadísticas de producción y actualizaciones de modelos pueden seguir enviándose a un servidor de planta o base de datos de calidad. La diferencia es operativa: la decisión en tiempo real continúa disponible incluso cuando el ancho de banda de red es limitado o se interrumpe la conectividad.
NeuroTechnologijos aplica este enfoque mediante controladores entrenables NT Adaptive y módulos de software del lado del servidor que permiten reconocimiento a partir de imágenes, vídeo, vibración, audio y otras señales no estructuradas. Formatos de hardware como placas embebidas, interfaces PCIe y unidades de controlador dedicadas permiten adaptar la capa de reconocimiento a la arquitectura informática industrial disponible en lugar de obligar a todas las aplicaciones a utilizar una única plataforma.
Reconocimiento entrenable frente a reglas de visión fijas
Los sistemas tradicionales de visión artificial suelen utilizar umbrales, mediciones de bordes, coincidencia de plantillas y filtros ajustados manualmente. Estos métodos siguen siendo eficaces cuando la geometría del objeto es estable y el defecto tiene una apariencia clara y repetible. Pueden ser sencillos de validar y eficientes desde el punto de vista computacional.
Su limitación aparece cuando la variación aceptable se solapa con la apariencia del defecto. Piense en metal cepillado, tejido, madera natural o superficies moldeadas con texturas cambiantes. La lógica basada en reglas puede requerir reajustes repetidos a medida que cambian los lotes de material, los acabados o las condiciones de iluminación. Añadir más reglas puede aumentar el esfuerzo de mantenimiento sin mejorar la fiabilidad.
Un enfoque de reconocimiento entrenable puede aprender categorías a partir de ejemplos representativos. En lugar de definir cada regla visual, los ingenieros proporcionan ejemplos de superficies aceptables y clases de defectos relevantes. El controlador clasifica después nuevas observaciones según los patrones aprendidos. Esto resulta especialmente útil cuando los defectos son irregulares, aparecen a diferentes escalas o resultan difíciles de describir matemáticamente.
Los datos de entrenamiento siguen requiriendo disciplina. Las muestras deben representar la variación normal de producción, no únicamente piezas ideales. Los ejemplos de defectos deben cubrir ubicaciones, orientaciones y niveles de contraste realistas. Los casos límite necesitan una decisión de calidad acordada antes de entrar en el conjunto de datos. Si los inspectores humanos no coinciden de forma consistente sobre si una característica constituye un defecto, no puede esperarse que el sistema automatizado produzca un resultado inequívoco sin una especificación más clara.
Diseño de una célula automatizada de inspección de superficies
Un despliegue exitoso comienza con la decisión de producción y, a partir de ahí, retrocede hasta el sensor y el controlador. Los siguientes elementos deben definirse durante el estudio de viabilidad:
- El defecto más pequeño y la condición superficial que deben identificarse.
- El campo de visión, velocidad del material, separación entre piezas y tiempo de inspección disponible.
- La geometría de iluminación, resolución de cámara, selección de lente y protección mecánica.
- La respuesta necesaria de la máquina, incluidos tiempos de rechazo, alarmas, trazabilidad y señales PLC.
- Los requisitos de conservación de datos para imágenes, registros de defectos e informes de producción.
Esta información revela los compromisos desde el principio. Una mayor resolución puede mostrar características más pequeñas, pero también puede aumentar el volumen de imágenes y las necesidades de procesamiento. Una sensibilidad agresiva puede reducir los defectos no detectados, pero incrementar los falsos rechazos. Varias cámaras pueden eliminar puntos ciegos, aunque introducen trabajo adicional de calibración y sincronización. El equilibrio adecuado depende del coste de que un defecto escape, del coste de rechazar material correcto y de la capacidad del proceso de producción para responder a los datos de inspección.
El diseño ambiental es igualmente importante. Las cámaras y la iluminación necesitan protección frente al polvo, refrigerantes, calor, lavado y vibraciones. Las carcasas industriales, el montaje estable, la iluminación controlada y el acceso para limpieza suelen aportar más valor que añadir complejidad algorítmica después de la instalación. Un sistema de inspección superficial es, ante todo, un sistema de medición y debe permanecer estable durante meses de funcionamiento.
De la detección de defectos al control del proceso
El caso de negocio más sólido para la inspección automatizada no consiste en disponer de un archivo mejor de imágenes de defectos. Consiste en obtener una retroalimentación más rápida del proceso. Cuando el tipo, la ubicación y la frecuencia de los defectos se capturan de manera consistente, los equipos de calidad pueden correlacionar los fallos con el desgaste de herramientas, parámetros de recubrimiento, lotes de material, ajustes de máquina o turnos.
Por ejemplo, un defecto localizado y recurrente puede indicar daños en un rodillo o herramienta de conformado. Un aumento gradual de la contaminación superficial puede indicar una degradación de la limpieza. Un mapa de defectos a lo largo de una banda continua puede identificar si un problema se repite a un intervalo fijo de la máquina. Estos patrones son difíciles de establecer mediante controles manuales y muestras esporádicas.
Por tanto, los resultados de inspección deben estructurarse para generar acciones. Una señal de rechazo gestiona la decisión inmediata a nivel de unidad, mientras que las clasificaciones de defectos y marcas temporales apoyan el análisis de causa raíz. En algunos procesos, el sistema puede activar una intensificación de la inspección o una parada controlada de la máquina cuando las tasas de defectos superan un umbral definido. El ajuste en bucle cerrado es posible, pero solo después de validar la relación entre el defecto observado y el parámetro de proceso controlable.
Mantener el rendimiento estable después de la puesta en marcha
La puesta en marcha es el inicio de la responsabilidad operativa, no el final del proyecto. La intensidad de iluminación cambia, las lentes se contaminan, los materiales evolucionan y aparecen nuevos modos de defecto. Un sistema mantenible incluye muestras de referencia, verificación periódica, revisión de imágenes con clasificaciones inciertas y un procedimiento controlado de reentrenamiento cuando cambian las condiciones del producto.
Los ingenieros deben supervisar algo más que los totales de aprobado/rechazado. Los cambios en la distribución de confianza, frecuencia de clases de defectos, brillo de imagen y tasas de falsos rechazos pueden revelar degradación antes de que se convierta en una interrupción de producción. Cuando el reconocimiento se despliega en el edge, estas comprobaciones pueden respaldar decisiones locales y deterministas, conservando al mismo tiempo las evidencias necesarias para la revisión de ingeniería.
La prueba útil es sencilla: ¿puede el sistema de inspección identificar el defecto con suficiente antelación, suficiente precisión y suficiente consistencia para que la línea pueda actuar? Cuando esta respuesta se incorpora desde el principio en la óptica, los datos de entrenamiento, el controlador edge y la interfaz de la máquina, la calidad superficial se convierte en una señal medible del proceso en lugar de una sorpresa descubierta demasiado tarde.
