

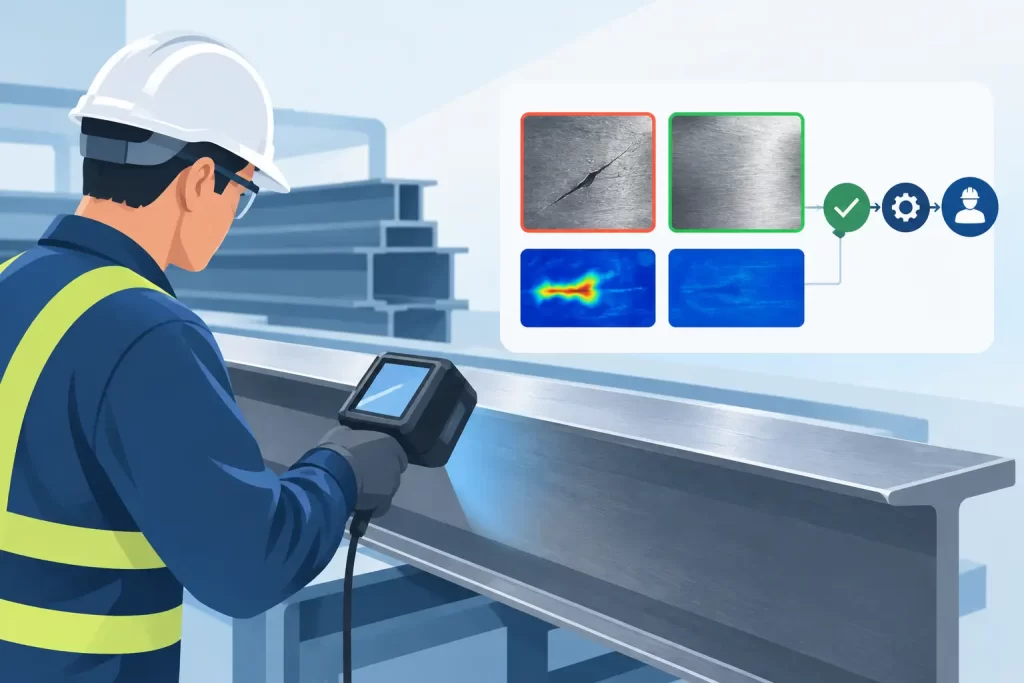
Um sistema de inspeção de superfícies só justifica o seu lugar numa linha de aço quando a sua saída altera uma decisão de produção. Os resultados da inspeção de superfícies de aço devem indicar ao operador, PLC ou sistema de qualidade o que foi encontrado, onde ocorreu, qual a sua gravidade e se o material pode continuar, deve ser desclassificado, retrabalhado ou rejeitado. Uma elevada contagem de defeitos sem localização, confiança e repetibilidade não constitui dados de qualidade acionáveis.
Para produtores de aço, processadores e OEMs, o desafio de engenharia não consiste apenas em detetar variação visual. Consiste em separar defeitos reais de carepa, óleo, alterações de iluminação, marcas de rolos, água, vibração e textura normal do produto à velocidade da linha. O resultado útil é, portanto, uma saída de medição controlada e não um arquivo de imagens.
O que os resultados da inspeção de superfícies de aço devem conter
O resultado da inspeção deve começar por uma classificação do defeito, mas a classificação por si só é insuficiente. Um registo prático liga a condição detetada à identidade da bobina, placa, chapa, tira ou peça e à sua posição física. Isto permite correlacionar um conjunto de defeitos com uma sequência de fundição, fase de decapagem, cadeira de laminagem, processo de revestimento ou operação de manuseamento.
Um resultado completo inclui normalmente tipo de defeito, gravidade ou dimensões estimadas, lado da superfície, coordenada ou posição longitudinal, marca temporal, ordem de produção e confiança do modelo. Os campos exatos dependem do processo. Numa linha contínua de tira, as posições longitudinal e transversal são fundamentais. Para peças discretas fabricadas, uma coordenada relativa à câmara pode ser convertida numa característica CAD, posição de dispositivo de fixação ou sistema de referência do robô.
Os limiares de gravidade exigem uma definição deliberada. Um pequeno risco pode ser aceitável em material estrutural, mas desqualificante para um painel automóvel exposto ou material de qualidade para eletrodomésticos. O sistema de inspeção deve preservar a evidência medida, permitindo simultaneamente que as regras de aceitação variem consoante a classe do produto, especificação do cliente e percurso do processo a jusante.
Deteção não é o mesmo que decisão sobre o material
Um modelo de visão pode identificar uma característica linear escura, mas o sistema de produção ainda precisa de determinar se se trata de um risco, fissura, marca de rolo, carepa residual ou textura inofensiva. Também pode ser necessário decidir se a característica excede o comprimento, largura, densidade ou limite específico da zona permitido.
Esta distinção é importante porque falsas rejeições têm custos diretos: desclassificações desnecessárias, trabalho adicional de reinspeção e interrupções no fluxo do material. Defeitos não detetados criam um custo diferente e frequentemente mais grave através de reclamações, retrabalho, exposição a riscos de segurança ou falhas em campo. O ponto de operação correto depende do risco de qualidade da aplicação e não de um objetivo genérico de precisão do modelo.
Porque os resultados derivam em linhas reais de aço
O aço é um alvo visual difícil porque a sua aparência depende do processo. Material quente pode gerar carepa e distorção térmica. Produtos laminados a frio, galvanizados, pintados ou polidos apresentam comportamentos de refletância distintos. Contaminação da superfície, depósitos na janela da câmara e alterações no ângulo de iluminação podem modificar o contraste da imagem sem qualquer mudança real na qualidade do produto.
Um modelo treinado apenas com imagens de amostras limpas terá frequentemente um bom desempenho numa demonstração e um desempenho fraco depois de várias semanas na linha. Os resultados da inspeção devem ser avaliados em todo o envelope operacional: classes de produto, larguras, velocidades, acabamentos superficiais, temperaturas, estados de iluminação e níveis de contaminação esperados. A questão relevante não é se o sistema reconhece um defeito isoladamente. É se mantém um desempenho de deteção definido enquanto a linha funciona normalmente.
Os fatores mecânicos são igualmente importantes. Vibração da câmara, deslizamento do encoder, distância de trabalho inconsistente, alteração do foco da lente e erros de sincronização podem degradar a precisão posicional. Se uma linha parar e reiniciar, o sistema deve preservar o seguimento do material para que as coordenadas dos defeitos continuem a ter significado. Uma imagem sem relação fiável com o produto constitui evidência sobre a qual é difícil agir eficientemente.
A calibração deve ser tratada como controlo de produção
A calibração é frequentemente reduzida a uma tarefa de instalação. Durante a operação, deve ser gerida como qualquer outro processo de medição controlado. A calibração ótica verifica campo de visão, escala, foco, exposição e uniformidade da iluminação. A calibração geométrica alinha várias câmaras e liga coordenadas de imagem às coordenadas da linha. A calibração do processo verifica se os tamanhos e localizações de defeitos comunicados correspondem a medições físicas validadas.
Amostras de referência são úteis, mas devem refletir modos reais de falha e não marcas idealizadas. Um conjunto controlado pode incluir riscos, cavidades, inclusões, fissuras, defeitos de revestimento, padrões de carepa e variação superficial aceitável. Verificações repetidas com estas amostras revelam se o desempenho está a mudar antes de ocorrer uma falha de qualidade.
Construir um pipeline de resultados para decisões rápidas
A arquitetura deve avançar da aquisição até à ação com o mínimo de ambiguidade. Câmaras ou sensores line-scan adquirem os dados do material; o pré-processamento normaliza as características úteis do sinal; um classificador treinado identifica padrões; regras combinam a classificação com requisitos do produto; e o resultado é enviado para ecrãs de operador, lógica de PLC, sistemas de execução da produção ou bases de dados de qualidade.
O processamento no edge é particularmente relevante quando a velocidade da linha, volume de imagens, latência ou restrições de rede tornam a análise centralizada impraticável. Enviar todo o vídeo bruto para infraestrutura remota pode criar encargos de largura de banda e retenção, atrasando simultaneamente decisões de rejeição ou desvio. Um controlador local pode classificar o sinal próximo da máquina e transmitir eventos compactos e estruturados em vez de um fluxo não filtrado.
Para aplicações que exigem reconhecimento rápido de padrões com consumo limitado e implementação embebida, hardware neural treinável pode constituir uma alternativa prática a grandes stacks de inferência exclusivamente baseadas em servidores. A NeuroTechnologijos aplica esta abordagem através de controladores NT Adaptive e módulos de software concebidos para processar imagem, vídeo, vibração, áudio e outros sinais não estruturados em ambientes industriais.
O compromisso é que a implementação no edge não elimina a necessidade de disciplina de engenharia. Os modelos continuam a exigir dados de treino representativos, controlo de versões, validação e atualizações controladas. A vantagem é que a latência de decisão e a dependência do sistema são mais fáceis de gerir no ponto de inspeção.
Treine para a variabilidade de produção que realmente importa
Um conjunto de treino útil inclui tanto defeitos como condições aceitáveis que podem ser confundidas com defeitos. Em superfícies de aço, a classe negativa não é simplesmente uma imagem vazia. Inclui grão normal, cordões de soldadura quando aplicável, carepa, película de óleo, características estampadas, variação de revestimento, gradientes de iluminação e marcas esperadas do processo.
Os exemplos de defeitos devem ser rotulados com a precisão necessária à decisão. Se o sistema apenas precisa de desencadear uma revisão manual, categorias amplas podem ser suficientes. Se controla triagem automática ou classificação de qualidade para cliente, os rótulos devem distinguir subtipo de defeito, tamanho, zona e gravidade com muito maior rigor.
O desempenho do modelo deve ser apresentado utilizando métricas relevantes para produção. Precision e recall são úteis, mas devem ser discriminados por tipo de defeito, família de produto, velocidade da linha e condição da superfície. Uma única pontuação agregada pode ocultar fraco desempenho numa classe rara mas crítica de fissuras. Matrizes de confusão, taxas de falsa rejeição, taxas de defeitos não detetados e latência de decisão fornecem uma visão operacional mais útil.
Apresente os resultados para operadores e engenheiros de qualidade
Um ecrã de operador não deve obrigar o utilizador a interpretar todas as imagens. Deve apresentar claramente o estado atual do material, mapa de defeitos, gravidade, confiança e ação necessária, permitindo uma resposta atempada. O recorte de imagem ou segmento de vídeo associado deve continuar disponível para verificação, especialmente enquanto o sistema está a ser ajustado.
Os engenheiros de qualidade precisam de uma perspetiva diferente. Necessitam de dados de tendência por bobina, corrida de produção, turno, classe de produto, estado da máquina e localização do defeito. Um padrão recorrente próximo de uma extremidade da tira pode indicar uma condição do rolo ou um problema de alinhamento das guias. Um aumento na densidade de defeitos de revestimento depois de um ajuste de processo pode revelar uma causa antes de se acumular inventário acabado.
A rastreabilidade transforma a inspeção de uma tarefa de triagem numa ferramenta de aprendizagem do processo. Quando os eventos de superfície estão ligados a parâmetros a montante e resultados de qualidade a jusante, as equipas conseguem distinguir um artefacto do sensor de uma verdadeira alteração do processo. É nesse ponto que os dados de inspeção começam a suportar análise de causa raiz em vez de apenas documentar não conformidades.
Valide os resultados antes de automatizar a consequência
A rejeição automática deve ser introduzida por fases. Comece com operação em shadow mode, na qual o sistema regista recomendações enquanto inspetores experientes continuam a tomar as decisões normais. Compare os resultados ao longo de uma variação suficiente de produtos e processos para revelar casos limite. Depois automatize ações de menor risco, como sinalização, marcação ou encaminhamento para revisão, antes de permitir decisões irreversíveis sobre o material.
Os critérios de aceitação devem especificar mais do que a precisão de reconhecimento. Defina tempo máximo de resposta permitido, erro de coordenadas, taxa de defeitos não detetados para classes críticas, taxa de falsas rejeições, disponibilidade, regras de retenção de imagens e comportamento quando a confiança é baixa. Um sistema bem concebido deve possuir um estado de fallback definido em vez de converter silenciosamente incerteza numa decisão de aceitação.
Os resultados mais valiosos de inspeção de superfícies de aço são aqueles que chegam suficientemente cedo e com contexto suficiente para alterar a próxima ação física. Conceba a medição, classificação e percurso dos dados em torno dessa decisão e a estação de inspeção torna-se parte do controlo do processo em vez de apenas um ponto de verificação final.
