

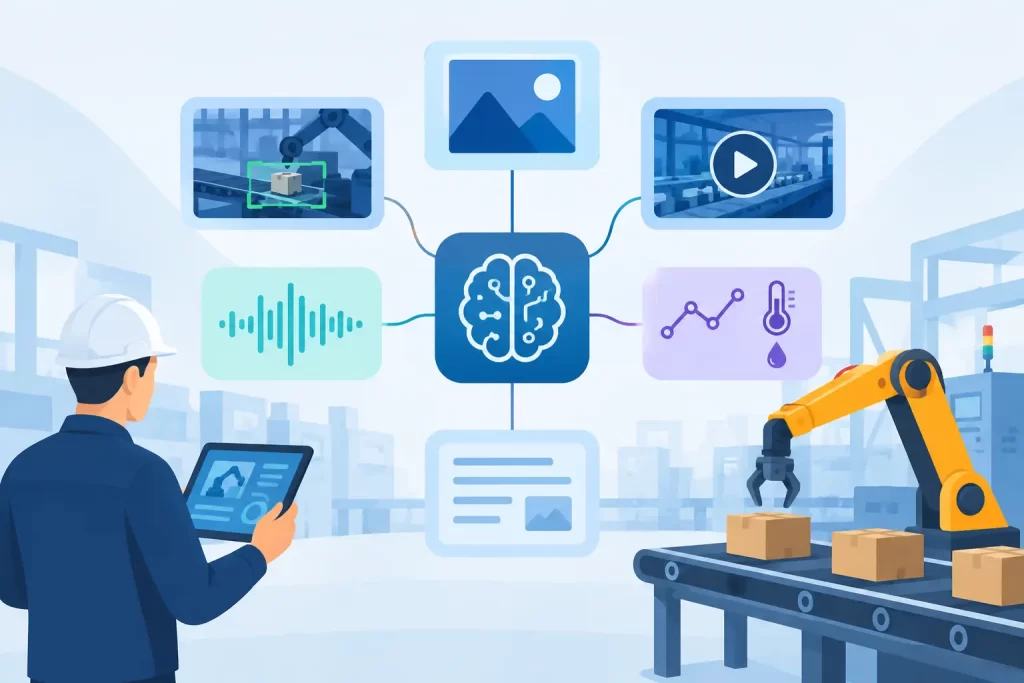
Um rolamento com falha raramente se denuncia através de um único sensor. Uma assinatura de vibração pode começar a desviar-se primeiro, um padrão acústico pode mudar sob carga e uma imagem térmica pode revelar a condição apenas depois de os danos já terem avançado. As equipas industriais precisam de sistemas capazes de interpretar estes sinais em contexto, e não de ferramentas analíticas isoladas que apenas geram mais um alarme num painel. É esse o requisito operacional por detrás das melhores soluções multimodais de IA industrial.
A IA industrial multimodal combina dois ou mais tipos de dados, como imagens, vídeo em direto, áudio, vibração, corrente, temperatura ou outros sinais não estruturados de sensores, para apoiar uma decisão de reconhecimento ou controlo. O valor não está simplesmente em recolher mais dados. Está em tomar uma decisão rápida e rastreável a partir dos sinais relevantes no ponto onde o processo está realmente a funcionar.
Para engenheiros de automação e OEMs, a solução certa depende menos de uma longa lista genérica de funcionalidades de IA e mais da arquitetura de implementação. A latência de reconhecimento, o orçamento energético, as interfaces de sensores, o fluxo de treino e a compatibilidade com sistemas de controlo existentes influenciam diretamente se um projeto de IA se transforma num ativo de produção ou permanece apenas um projeto-piloto.
O que torna um sistema de IA multimodal verdadeiramente industrial
Um sistema multimodal industrial deve funcionar sob restrições reais de operação: iluminação variável, ruído de máquinas, interferência eletromagnética, alterações na velocidade do processo, posicionamento imperfeito dos sensores e disponibilidade limitada da rede. Um modelo que apresenta resultados sólidos com dados cuidadosamente preparados na cloud pode continuar a ser inadequado quando precisa de classificar um sinal dentro de um ciclo fixo da máquina.
A IA industrial também utiliza uma definição diferente de precisão. Um defeito crítico não detetado, uma paragem desnecessária e uma classificação atrasada não têm o mesmo custo. Um sistema prático precisa de limiares de decisão, tratamento de confiança e saídas que possam ser ligadas a alarmes, lógica PLC, registos de historian ou software de supervisão.
É por isso que o processamento no edge é central em muitas implementações. Processar dados próximo do sensor reduz atrasos de transporte e evita que o reconhecimento dependa de conectividade contínua com a cloud. Também pode reduzir a quantidade de vídeo bruto ou dados de vibração de alta frequência que precisam de sair de uma célula de produção. Os recursos cloud continuam a ter um papel importante na análise de frotas, arquivo e gestão de modelos, mas não devem tornar-se um ponto único de falha para uma decisão de controlo crítica em termos de tempo.
Como avaliar as melhores soluções multimodais de IA industrial
As melhores soluções multimodais de IA industrial não são necessariamente os sistemas com os maiores modelos pré-treinados. São os sistemas que melhor se adaptam à tarefa de reconhecimento, ao ambiente de hardware e ao tempo de resposta exigido pela operação.
Comece pela decisão, não pelo volume de dados
Defina a saída antes de selecionar câmaras, microfones ou acelerómetros. A decisão necessária pode ser uma classificação aprovado/reprovado, identificação de um objeto conhecido, deteção de um estado anómalo da máquina, avaliação da qualidade superficial ou encaminhamento de material para a próxima etapa do processo. Cada decisão tem uma tolerância diferente à latência e aos falsos positivos.
Por exemplo, uma linha de embalagem pode exigir reconhecimento e controlo do atuador em milissegundos. Um sistema de manutenção que acompanha a condição de uma caixa de velocidades pode aceitar janelas de aquisição de sinal mais longas, mas precisa de distinguir uma alteração relevante da variação normal de funcionamento. Combinar vibração e som pode aumentar a confiança, mas apenas se ambos os sinais estiverem sincronizados com o estado relevante da máquina.
Uma questão útil de projeto é: que ação o sistema irá executar depois do reconhecimento? Se a resposta não estiver clara, as equipas tendem a recolher dados em excesso e a criar modelos difíceis de validar no ambiente de produção.
Avalie a latência edge e o comportamento determinístico
Para inspeção em direto e controlo de máquinas, a velocidade média de inferência não é suficiente. Avalie a latência no pior caso desde a captura do sensor, passando pelo pré-processamento e reconhecimento, até à geração da saída e resposta do controlador. O sistema deve continuar a cumprir os requisitos temporais quando as taxas de entrada aumentam ou quando vários canais de reconhecimento operam simultaneamente.
A aceleração de hardware é importante neste contexto. Hardware neural concebido especificamente para reconhecimento pode executar padrões treinados localmente com baixo consumo energético e sem transferir toda a carga de trabalho para um PC industrial ou servidor remoto. Isto é particularmente relevante para equipamentos embebidos, nós de sensores distribuídos e projetos de retrofit onde o espaço no armário elétrico e a capacidade térmica são limitados.
A contrapartida é que hardware edge especializado é normalmente selecionado para uma classe definida de cargas de reconhecimento. Uma plataforma GPU de uso geral pode oferecer maior flexibilidade para modelos muito grandes ou desenvolvimento intensivo em investigação. Para tarefas repetitivas de reconhecimento industrial que exigem temporização previsível, um controlador edge treinável pode ser a arquitetura mais adequada.
Confirme que o treino corresponde à realidade da fábrica
Os sinais industriais raramente permanecem estáticos. Variantes de produto mudam, ferramentas desgastam-se, o ruído ambiente altera-se e novos materiais entram no processo. O fluxo de treino deve permitir que os engenheiros adicionem exemplos representativos, testem a qualidade do reconhecimento, configurem classes ou limiares e implementem atualizações sem reconstruir toda a stack de automação.
A capacidade de treino é particularmente valiosa quando o sinal não corresponde a uma taxonomia padrão de visão computacional. Um controlador pode precisar de reconhecer um padrão específico de vibração, um som de máquina associado ao estado de uma válvula ou uma característica visual exclusiva do produto de um cliente. Nestes casos, a capacidade de aprender padrões locais a partir de exemplos rotulados pode ser mais útil do que um modelo genérico pré-treinado.
A validação deve incluir variação normal do processo e não apenas exemplos limpos de falhas conhecidas. Teste alterações de iluminação, velocidade, carga, ruído de fundo, posição de montagem e envelhecimento dos sensores. Um sistema que funciona apenas numa demonstração controlada ainda não está qualificado para utilização industrial.
Verifique a integração nos níveis elétrico e de software
Um controlador de IA deve funcionar como parte do sistema de automação, e não ao lado dele. Analise os formatos de hardware disponíveis, requisitos de alimentação, capacidades de E/S, interfaces de comunicação, opções de montagem e requisitos ambientais. Determine também como os resultados do reconhecimento chegam aos PLCs, sistemas de movimento, HMIs, PCs industriais ou plataformas de dados.
Os requisitos de integração variam consoante a aplicação. Uma placa embebida compacta pode ser adequada para um dispositivo OEM. Um formato PCIe pode adaptar-se a uma estação de visão artificial ou servidor industrial. Um controlador autónomo pode ser preferível para um ponto de monitorização retrofit. O formato correto depende do armário de controlo, do host computacional, do modelo de serviço e do volume de produção esperado.
A governação de dados é igualmente prática. Determine que sinais brutos são mantidos, onde as amostras rotuladas são armazenadas, como os modelos são versionados e como um engenheiro pode rastrear uma decisão de reconhecimento após um evento. Em processos regulamentados ou sensíveis à segurança, este registo operacional pode ser tão importante quanto a própria pontuação de reconhecimento.
Arquiteturas comuns de IA industrial multimodal
Uma arquitetura câmara mais controlador é frequentemente utilizada para inspeção de superfícies, verificação de montagem, identificação de objetos e monitorização de ocupação. O reconhecimento de imagem fornece informação espacial, enquanto sinais discretos do processo podem indicar qual a variante de produto ou fase da máquina que está ativa. Isto reduz ambiguidades que a visão isoladamente pode não conseguir resolver.
Uma arquitetura vibração mais áudio é comum na monitorização de condição. A vibração capta a dinâmica mecânica através da estrutura, enquanto o áudio pode revelar impactos, fricção, fugas ou alterações tonais. As duas entradas são complementares, mas a posição dos sensores e as janelas de amostragem precisam de ser cuidadosamente projetadas. Mais modalidades não melhoram automaticamente os resultados se estiverem mal correlacionadas ou introduzirem ruído.
Arquiteturas que combinam vídeo e sinais suportam supervisão de processos complexos. Vídeo em direto ou gravado pode documentar eventos, enquanto dados de corrente, posição, pressão ou vibração explicam o estado da máquina. Estes sistemas são úteis quando uma anomalia visual precisa de ser associada a uma sequência específica do ciclo operacional.
A NeuroTechnologijos aborda estas arquiteturas através do NT Industrial Automation, combinando controladores treináveis NT Adaptive com módulos de software para análise de imagens, vídeo, áudio, vibração e outros sinais não estruturados. Opções de hardware como NT Adaptive .VASS, PCIe e formatos Raspberry Pi permitem posicionar o componente de reconhecimento onde a aplicação necessita: num nó industrial dedicado, num sistema computacional existente ou num dispositivo embebido.
Onde os projetos falham com maior frequência
A falha mais frequente é tratar a IA multimodal como um projeto de ciência de dados em vez de um projeto de engenharia de controlo. As equipas podem demonstrar que um modelo consegue classificar amostras gravadas e depois descobrir que a montagem do sensor, o acionamento, o buffering ou a interface de saída necessários nunca foram definidos para a linha de produção.
Outro problema é a complexidade excessiva do modelo. Um modelo maior pode apresentar ganhos marginais em testes offline, ao mesmo tempo que aumenta o consumo energético, a latência e a carga de manutenção. Para uma tarefa fixa de reconhecimento, um sistema treinável mais pequeno executado no edge pode oferecer um resultado operacional superior.
Por fim, evite assumir que uma única arquitetura serve para todos os ativos. Uma estação de inspeção de defeitos de alta velocidade, um monitor remoto de bombas e um produto OEM embebido têm requisitos diferentes de capacidade de processamento, desenho da caixa, conectividade e acesso de manutenção. Padronizar o método de avaliação é útil. Padronizar todas as escolhas de hardware não é.
Uma implementação bem-sucedida de IA industrial começa com uma decisão de máquina mensurável, dados multimodais representativos e uma arquitetura edge capaz de manter a temporização exigida em condições reais de produção. Quando esse primeiro ciclo de reconhecimento se torna fiável, sensores e casos de utilização adicionais podem ser acrescentados com um objetivo de engenharia claramente definido.
