

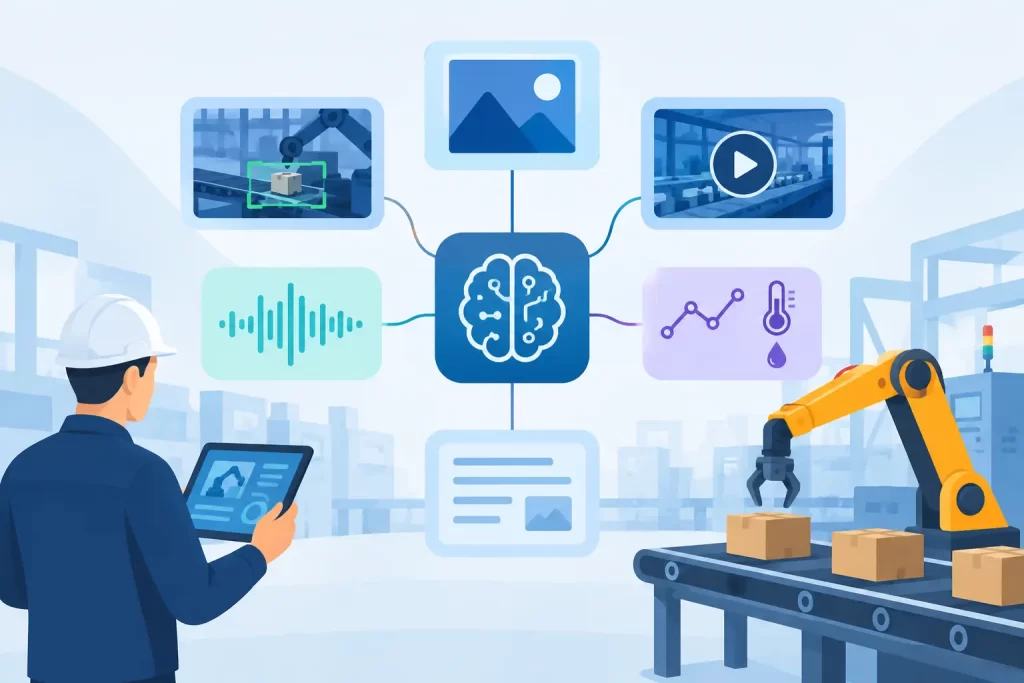
Неисправный подшипник редко сообщает о проблеме только через один датчик. Сначала может начать изменяться вибрационная сигнатура, затем под нагрузкой меняется акустический паттерн, а тепловое изображение может показать проблему лишь после того, как повреждение уже прогрессировало. Промышленным командам нужны системы, способные интерпретировать эти сигналы в контексте, а не набор отдельных аналитических инструментов, создающих ещё одну тревогу на панели мониторинга. Именно это является основным эксплуатационным требованием к лучшим мультимодальным решениям промышленного ИИ.
Мультимодальный промышленный ИИ объединяет два или более типа данных — например изображения, потоковое видео, аудио, вибрацию, ток, температуру или другие неструктурированные сигналы датчиков — для поддержки решения по распознаванию или управлению. Ценность заключается не просто в сборе большего количества данных. Главное — быстро принимать прослеживаемое решение на основе действительно важных сигналов непосредственно там, где работает производственный процесс.
Для инженеров по автоматизации и OEM-производителей правильное решение определяется не столько широкой функциональностью ИИ, сколько архитектурой развёртывания. Задержка распознавания, энергетический бюджет, интерфейсы датчиков, процесс обучения и совместимость с существующими системами управления напрямую влияют на то, станет ли проект ИИ производственным активом или останется экспериментальным пилотом.
Что делает мультимодальную систему ИИ промышленной
Промышленная мультимодальная система должна работать в реальных эксплуатационных условиях: при изменяющемся освещении, машинном шуме, электромагнитных помехах, изменении скорости процесса, неидеальном размещении датчиков и ограниченной доступности сети. Модель, показывающая отличные результаты на тщательно подготовленных облачных данных, может оказаться непригодной, если ей необходимо классифицировать сигнал за фиксированное время машинного цикла.
В промышленном ИИ также иначе понимается точность. Пропущенный критический дефект, ненужная аварийная остановка и запоздалая классификация имеют совершенно разную стоимость. Практической системе необходимы пороги принятия решений, обработка уровня уверенности и выходы, которые можно подключить к тревогам, логике PLC, historian-системам или программному обеспечению верхнего уровня.
Именно поэтому периферийная обработка играет центральную роль во многих внедрениях. Обработка данных рядом с датчиком уменьшает задержку передачи и устраняет зависимость распознавания от постоянного облачного соединения. Она также сокращает объём необработанного видео или высокочастотных вибрационных данных, которые должны покидать производственную ячейку. Облачные ресурсы по-прежнему полезны для анализа парка оборудования, архивирования и управления моделями, однако они не должны становиться единой точкой отказа для критичного по времени управляющего решения.
Как оценивать лучшие мультимодальные решения промышленного ИИ
Лучшие мультимодальные решения промышленного ИИ — это не обязательно системы с самыми большими предобученными моделями. Лучшие системы — те, которые соответствуют конкретной задаче распознавания, аппаратной среде и требуемому времени реакции.
Начинайте с решения, а не с объёма данных
Определите выход системы до выбора камер, микрофонов или акселерометров. Требуемым решением может быть классификация «годно/брак», идентификация известного объекта, обнаружение аномального состояния машины, оценка качества поверхности или направление материала на следующий этап процесса. Для каждой задачи допустимые задержка и уровень ложных срабатываний будут различаться.
Например, упаковочной линии может потребоваться распознавание и управление исполнительным механизмом за миллисекунды. Система обслуживания, отслеживающая состояние редуктора, может использовать более длинные окна сбора сигнала, но при этом должна отличать значимое изменение от нормальных эксплуатационных вариаций. Комбинация вибрации и звука может повысить уверенность в решении, но только если оба сигнала синхронизированы с соответствующим состоянием машины.
Полезный проектный вопрос: какое действие система выполнит после распознавания? Если ответа нет, команды часто начинают собирать избыточные объёмы данных и создавать модели, которые сложно валидировать непосредственно на производстве.
Оценивайте периферийную задержку и детерминированность
Для инспекции в реальном времени и машинного управления средней скорости инференса недостаточно. Необходимо измерять максимальную задержку от момента захвата сигнала датчиком через предварительную обработку и распознавание до формирования выхода и реакции контроллера. Система должна продолжать соблюдать необходимые временные требования при увеличении входного потока или одновременной работе нескольких каналов распознавания.
Здесь важную роль играет аппаратное ускорение. Специализированное нейронное оборудование может выполнять обученное распознавание локально с низким энергопотреблением, не перекладывая всю вычислительную нагрузку на промышленный ПК или удалённый сервер. Это особенно актуально для встраиваемого оборудования, распределённых сенсорных узлов и проектов модернизации, где пространство в шкафу и возможности охлаждения ограничены.
Обратная сторона заключается в том, что специализированное периферийное оборудование обычно выбирается для конкретного класса задач распознавания. Универсальная GPU-платформа может быть более гибкой для очень крупных моделей или исследовательской разработки. Для повторяемых промышленных задач распознавания, где важна предсказуемая временная характеристика, обучаемый периферийный контроллер может быть более подходящей архитектурой.
Убедитесь, что обучение соответствует реальности производства
Промышленные сигналы редко остаются неизменными. Меняются варианты продукции, изнашивается инструмент, меняется фоновый шум, в процесс поступают новые материалы. Процесс обучения должен позволять инженерам добавлять репрезентативные примеры, проверять качество распознавания, задавать классы и пороги и развёртывать обновления без перестройки всей системы автоматизации.
Обучаемость особенно ценна, когда сигнал не вписывается в стандартную таксономию компьютерного зрения. Контроллеру может потребоваться распознавать конкретный вибрационный паттерн, звук машины, связанный с состоянием клапана, или визуальную характеристику, уникальную для продукта заказчика. В таких случаях способность обучаться локальным паттернам на размеченных примерах может быть полезнее универсальной предобученной модели.
Валидация должна охватывать нормальные производственные вариации, а не только чистые примеры известных отказов. Проверяйте изменения освещения, скорости, нагрузки, фонового шума, положения датчика и его старения. Система, работающая только в контролируемой демонстрации, ещё не готова к промышленной эксплуатации.
Проверяйте интеграцию на электрическом и программном уровнях
Контроллер ИИ должен работать как часть системы автоматизации, а не рядом с ней. Оценивайте доступные аппаратные форм-факторы, требования к питанию, возможности ввода-вывода, коммуникационные интерфейсы, способы установки и требования к окружающей среде. Также необходимо определить, каким образом результаты распознавания передаются в PLC, системы движения, HMI, промышленные ПК и платформы данных.
Требования к интеграции зависят от приложения. Компактная встраиваемая плата может подходить для OEM-устройства. Формат PCIe — для рабочей станции машинного зрения или промышленного сервера. Автономный контроллер может быть предпочтительным для модернизируемой точки мониторинга. Правильный форм-фактор зависит от управляющего шкафа, вычислительного хоста, модели обслуживания и ожидаемого объёма производства.
Управление данными также имеет практическое значение. Определите, какие необработанные сигналы сохраняются, где находятся размеченные образцы, каким образом версионируются модели и как инженер сможет восстановить ход конкретного решения после события. В регулируемых или критичных для безопасности процессах такой эксплуатационный журнал может быть не менее важен, чем сам показатель уверенности модели.
Распространённые архитектуры мультимодального промышленного ИИ
Архитектура «камера плюс контроллер» часто применяется для инспекции поверхности, проверки сборки, идентификации объектов и контроля присутствия. Распознавание изображения предоставляет пространственную информацию, а дискретные технологические сигналы могут указывать, какой вариант изделия или какая стадия машинного цикла активны. Это снижает неоднозначность, которую одно только компьютерное зрение может не разрешить.
Архитектура «вибрация плюс аудио» часто используется для мониторинга состояния. Вибрация отражает механическую динамику через структуру оборудования, тогда как звук может выявлять удары, трение, утечки и тональные изменения. Эти два входа дополняют друг друга, однако размещение датчиков и окна дискретизации необходимо тщательно проектировать. Большее количество модальностей не гарантирует лучший результат, если они плохо коррелируют между собой или добавляют шум.
Архитектуры «видео плюс сигналы» поддерживают сложный мониторинг процессов. Потоковое или записанное видео может фиксировать события, а данные по току, положению, давлению или вибрации объясняют состояние машины. Такие системы полезны, когда визуальную аномалию необходимо связать с конкретной последовательностью в рабочем цикле.
NeuroTechnologijos реализует подобные архитектуры через NT Industrial Automation, объединяя обучаемые контроллеры NT Adaptive с программными модулями для анализа изображений, видео, аудио, вибрации и других неструктурированных сигналов. Аппаратные варианты NT Adaptive .VASS, PCIe и форматы Raspberry Pi позволяют размещать компонент распознавания именно там, где это требуется приложению: в специализированном промышленном узле, существующей вычислительной системе или встраиваемом устройстве.
Где проекты чаще всего терпят неудачу
Самая частая ошибка — воспринимать мультимодальный ИИ как проект по data science, а не как задачу инженерии управления. Команда может доказать, что модель способна классифицировать записанные образцы, а затем обнаружить, что необходимое крепление датчиков, триггеринг, буферизация или интерфейс выхода вообще не были определены для реальной линии.
Ещё одна проблема — чрезмерная сложность модели. Более крупная модель может показать небольшое улучшение в офлайн-тестировании, одновременно увеличивая энергопотребление, задержку и стоимость обслуживания. Для фиксированной задачи распознавания компактная обучаемая система, работающая на периферии, может дать лучший эксплуатационный результат.
Наконец, не следует считать, что одна архитектура подходит для любого оборудования. Высокоскоростная станция контроля дефектов, удалённый монитор насоса и встроенный OEM-продукт имеют разные требования к вычислительной мощности, корпусу, подключению и сервисному доступу. Стандартизировать метод оценки полезно. Стандартизировать весь набор аппаратных решений — нет.
Успешное внедрение промышленного ИИ начинается с одного измеримого машинного решения, репрезентативных мультимодальных данных и периферийной архитектуры, способной сохранять требуемые временные характеристики в реальных производственных условиях. Когда первый цикл распознавания становится надёжным, дополнительные датчики и сценарии можно добавлять уже с понятной инженерной целью.
