

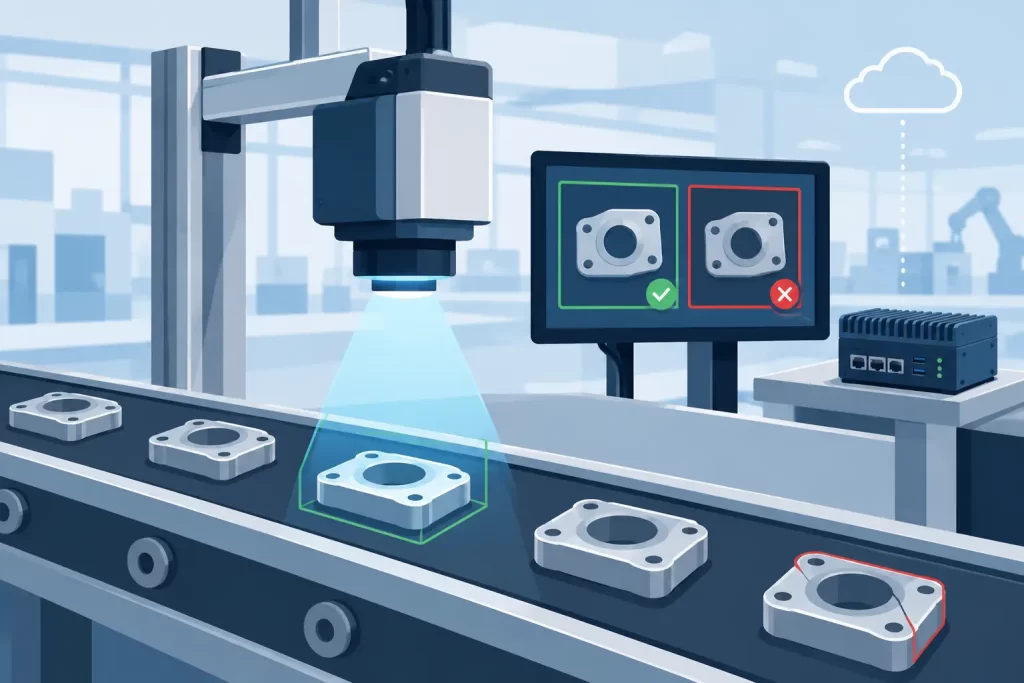
Незаметная царапина на покрытом металле, микроскопическое отверстие в плёнке или неровный валик на экструдированном профиле могут стать дорогостоящей проблемой только после того, как изделие перейдёт к следующей операции. При рабочей скорости линии человеческий контроль нестабилен, традиционные правила машинного зрения оказываются слишком хрупкими, а запаздывающие данные о качестве заставляют операторов реагировать на дефекты, вместо того чтобы управлять процессом. Автоматизированная инспекция поверхностей решает эту проблему, преобразуя данные изображения в мгновенное и воспроизводимое решение непосредственно там, где процесс ещё можно скорректировать.
Для промышленных команд цель заключается не просто в установке камеры. Необходимо создать надёжный уровень измерения и принятия решений, который способен отличать допустимые вариации технологического процесса от дефектов, требующих действий. Это зависит от системы получения изображения, метода обучения, архитектуры контроллера и способа интеграции результатов с производственной линией.
Что должна обнаруживать автоматизированная инспекция поверхностей
Поверхностные дефекты редко имеют одну стабильную форму. Царапина может отличаться по длине, контрасту, ориентации и глубине. Загрязнение может быть заметно только при определённом угле освещения. Различия текстуры могут быть нормой для одной партии материала и признаком технологической проблемы для другой. Практическая система должна распознавать значимый паттерн в реальных производственных условиях, а не только определять дефект на специально подготовленном демонстрационном изображении.
Типичные области применения включают контроль окрашенных и покрытых деталей, рулонной стали и алюминия, стекла, плёнок, текстиля, деревянных панелей, обработанных деталей, формованных пластиков, печатных материалов, а также нанесения клея и герметиков. Требуемым результатом может быть решение «годно/брак», тип дефекта, его местоположение, категория серьёзности или количество дефектов на единицу площади.
Объект инспекции также определяет архитектуру системы. Неподвижную деталь можно оценивать с помощью триггерной съёмки. Непрерывное полотно или движущаяся полоса могут потребовать линейного сканирования, синхронизации с энкодером и расчёта координат дефектов вдоль материала. Сильно отражающие поверхности требуют значительно большего внимания к освещению, чем матовые. Не существует одной конфигурации камеры, подходящей для всех задач инспекции.
Точность инспекции начинается ещё до обучения ИИ
Машинное обучение может классифицировать сложные визуальные паттерны, но оно не способно восстановить информацию, которую камера изначально не зафиксировала. Поэтому качество изображения является инженерным требованием, а не второстепенной деталью при вводе системы в эксплуатацию.
Освещение должно создавать полезный контраст между нормальной поверхностью и классом дефекта. Освещение bright-field может выявлять изменения печати, цвета и общего внешнего вида. Схемы dark-field часто эффективны для обнаружения царапин, выступающих краёв и загрязнения частицами, поскольку подчёркивают рассеянный свет. Контровая подсветка может выявлять отверстия, дефекты кромки и размерные отклонения. В сложных приложениях перед выбором стратегии модели может потребоваться оценить несколько схем освещения.
Оптика, рабочее расстояние, глубина резкости и контроль движения не менее важны. Если минимальный критический дефект составляет 0,2 мм, разрешение в пикселях на контролируемой поверхности должно обеспечивать надёжное отделение этой особенности от фоновой текстуры и шума изображения. Размытие движения, вибрация, изменение положения детали и нестабильная экспозиция снижают качество полезного сигнала.
Именно здесь многие проекты совершают типичную ошибку: точность определяют только как процент на тестовом наборе изображений. Более практичная спецификация должна включать размер дефекта, допустимое количество ложных отбраковок, риск пропущенных дефектов, скорость линии, воспроизводимость и условия, при которых заявленное качество должно сохраняться. Система, показывающая хорошие результаты в статическом тесте, но перестающая работать при старении освещения или изменении обработки поверхности изделия, не готова к производственной эксплуатации.
Почему периферийная обработка меняет архитектуру инспекции
На высокопроизводительном производстве передача каждого инспекционного изображения на удалённый сервер может создавать зависимость от сети, увеличивать стоимость хранения и приводить к непредсказуемому времени реакции. На некоторых предприятиях существуют и требования к управлению данными, делающие внешнюю обработку изображений непрактичной. Периферийная обработка размещает распознавание рядом с камерой, датчиком или контроллером машины.
Для автоматизированной инспекции поверхностей низкая задержка обеспечивает немедленные действия: отбраковать дефектное изделие, отметить его положение, остановить машину при превышении заданного порога, предупредить оператора или изменить параметры предшествующей технологической операции. Решение можно синхронизировать с положением конвейера или программируемым логическим контроллером, не ожидая ответа из облака.
Периферийная архитектура не исключает централизованные системы. Сохранённые изображения, карты дефектов, производственная статистика и обновления моделей по-прежнему могут передаваться на сервер предприятия или в базу данных качества. Разница имеет операционный характер: решение в реальном времени остаётся доступным даже при ограниченной пропускной способности сети или временной потере соединения.
NeuroTechnologijos реализует этот подход через обучаемые контроллеры NT Adaptive и серверные программные модули, поддерживающие распознавание изображений, видео, вибрации, аудио и других неструктурированных сигналов. Аппаратные форматы, такие как встраиваемые платы, PCIe-интерфейсы и отдельные контроллеры, позволяют адаптировать уровень распознавания под существующую промышленную вычислительную архитектуру, вместо того чтобы заставлять все приложения использовать одну платформу.
Обучаемое распознавание против фиксированных правил машинного зрения
Традиционные системы машинного зрения часто используют пороги, измерение краёв, сопоставление с шаблонами и вручную настроенные фильтры. Эти методы остаются эффективными, когда геометрия объекта стабильна, а дефект имеет понятный и повторяемый внешний вид. Такие системы относительно легко валидировать и они могут быть вычислительно эффективными.
Ограничения проявляются, когда допустимые вариации визуально пересекаются с признаками дефекта. Например, на шлифованном металле, тканях, натуральной древесине или формованных поверхностях текстура постоянно изменяется. Логика на основе правил может требовать регулярной перенастройки при смене партий материала, отделки или условий освещения. Добавление всё большего количества правил может увеличивать объём обслуживания, не повышая надёжность.
Обучаемый подход к распознаванию позволяет изучать категории на основе репрезентативных примеров. Вместо описания каждого визуального правила инженеры предоставляют примеры допустимых поверхностей и соответствующих классов дефектов. Контроллер затем классифицирует новые наблюдения по изученным паттернам. Такой подход особенно полезен, когда дефекты имеют нерегулярную форму, возникают в разных масштабах или плохо поддаются математическому описанию.
Обучающие данные всё равно требуют строгой организации. Образцы должны отражать нормальные производственные вариации, а не только идеальные детали. Примеры дефектов должны включать реалистичные положения, ориентации и уровни контраста. Для пограничных случаев необходимо заранее согласовать решение по качеству ещё до включения их в набор данных. Если даже человеческие инспекторы не могут стабильно договориться, является ли определённая особенность дефектом, от автоматической системы нельзя ожидать однозначного результата без более чёткой спецификации.
Проектирование ячейки автоматизированной инспекции поверхностей
Успешное внедрение начинается с производственного решения, после чего проектирование ведётся в обратном направлении — к датчику и контроллеру. На стадии оценки осуществимости необходимо определить следующие элементы:
- Минимальный размер дефекта и состояние поверхности, которое требуется обнаруживать.
- Поле зрения, скорость материала, расстояние между деталями и доступное время инспекции.
- Геометрию освещения, разрешение камеры, выбор объектива и механическую защиту.
- Необходимую реакцию оборудования, включая время отбраковки, тревоги, прослеживаемость и сигналы PLC.
- Требования к хранению изображений, записей о дефектах и производственных отчётов.
Эта информация заранее выявляет компромиссы. Более высокое разрешение помогает видеть меньшие дефекты, но одновременно увеличивает объём изображений и вычислительную нагрузку. Высокая чувствительность может уменьшить количество пропущенных дефектов, но увеличить ложную отбраковку. Несколько камер позволяют устранить слепые зоны, но требуют дополнительной калибровки и синхронизации. Оптимальный баланс определяется стоимостью пропущенного дефекта, стоимостью ошибочной отбраковки хорошего материала и способностью производственного процесса реагировать на результаты инспекции.
Условия эксплуатации столь же важны. Камеры и освещение необходимо защищать от пыли, охлаждающей жидкости, высокой температуры, мойки и вибраций. Промышленные корпуса, стабильные крепления, контролируемое освещение и удобный доступ для очистки зачастую более ценны, чем попытки компенсировать проблемы после установки сложными алгоритмами. Система инспекции поверхностей прежде всего является измерительной системой и должна сохранять стабильность в течение месяцев эксплуатации.
От обнаружения дефектов к управлению процессом
Главное бизнес-преимущество автоматизированной инспекции заключается не в создании более полного архива изображений дефектов. Оно заключается в ускорении обратной связи с процессом. Когда тип, местоположение и частота дефектов фиксируются последовательно, специалисты по качеству могут сопоставлять проблемы с износом инструмента, параметрами покрытия, партиями материала, настройками машин или рабочими сменами.
Например, локализованный повторяющийся дефект может указывать на повреждение ролика или формовочного инструмента. Постепенный рост поверхностного загрязнения может свидетельствовать об ухудшении очистки. Карта дефектов на непрерывном полотне может показать, повторяется ли проблема с фиксированным машинным интервалом. Подобные закономерности трудно выявлять с помощью ручных проверок и отдельных выборочных образцов.
Результаты инспекции поэтому должны быть структурированы под конкретные действия. Сигнал отбраковки решает мгновенную задачу для конкретного изделия, а классификация дефектов и временные метки поддерживают анализ первопричин. В некоторых процессах система может усиливать инспекцию или выполнять контролируемую остановку машины, если частота дефектов превышает заданный порог. Замкнутая регулировка возможна только после того, как связь между наблюдаемым дефектом и управляемым технологическим параметром будет подтверждена.
Поддержание стабильного качества после ввода в эксплуатацию
Ввод системы в эксплуатацию — это начало операционной ответственности, а не завершение проекта. Интенсивность освещения изменяется, объективы загрязняются, материалы развиваются, появляются новые типы дефектов. Поддерживаемая система должна включать эталонные образцы, периодическую проверку, анализ изображений с неопределённой классификацией и контролируемую процедуру переобучения при изменениях продукции.
Инженерам необходимо отслеживать не только общие показатели «годно/брак». Изменения распределения уверенности, частоты классов дефектов, яркости изображения и уровня ложной отбраковки могут выявить деградацию ещё до того, как она приведёт к производственной проблеме. Когда распознавание выполняется на периферии, эти проверки могут поддерживать локальные детерминированные решения, одновременно сохраняя доказательства для инженерного анализа.
Практический критерий очень прост: способна ли система инспекции выявить дефект достаточно рано, достаточно точно и достаточно стабильно, чтобы производственная линия успела отреагировать? Если этот вопрос учитывается с самого начала при выборе оптики, формировании обучающих данных, проектировании периферийного контроллера и машинного интерфейса, качество поверхности превращается в измеримый сигнал процесса, а не в неприятный сюрприз на финальном этапе.
