

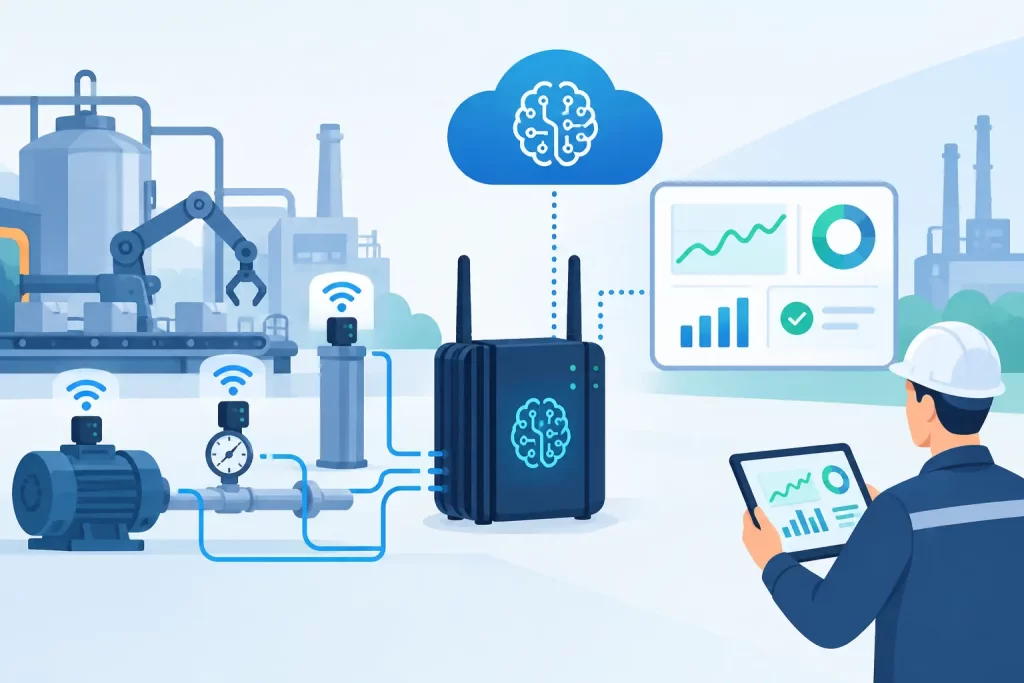
Подшипник начинает формировать характерный паттерн неисправности задолго до того, как обычная тревога достигнет своего порога. Камера может видеть дефект всего несколько миллисекунд, пока деталь проходит через станцию. В обоих случаях передача всех необработанных сигналов на удалённый сервер создаёт задержку, увеличивает сетевые затраты и добавляет новую точку эксплуатационной зависимости. ИИ-шлюз датчиков переносит распознавание и логику принятия решений ближе к источнику — туда, где создаётся сигнал и где требуется реакция.
Для промышленных команд такой шлюз не следует воспринимать как обычное коммуникационное устройство, к которому просто добавили маркировку AI. Это операционный вычислительный уровень, который получает данные датчиков, подготавливает их, запускает обученные модели распознавания и передаёт практические результаты в системы управления и диспетчеризации. Его ценность определяется тем, насколько стабильно он выполняет эти функции в рамках временных, окружающих и интеграционных ограничений реального производства.
Что делает ИИ-шлюз датчиков
ИИ-шлюз датчиков располагается между полевыми датчиками и системами, использующими результаты решений. В зависимости от приложения входами могут быть камеры машинного зрения, микрофоны, акселерометры, вибрационные датчики, датчики тока, тепловые сенсоры или существующие сигналы PLC и промышленных сетей. Шлюз преобразует входящие данные в форму, пригодную для распознавания, и определяет наличие изученного паттерна.
Выходной объём обычно значительно меньше входного. Вместо передачи непрерывного видео высокого разрешения шлюз может сообщить об обнаруженном дефекте, классе объекта, уровне уверенности, временной метке и соответствующем кадре. Вместо хранения каждой секунды акустических данных двигателя он может распознать аномальную сигнатуру и сформировать событие для проверки специалистами по обслуживанию. Такое сокращение — не просто мера эффективности. Оно делает автоматизацию в реальном времени практичной там, где передача необработанных данных была бы слишком объёмной или ненадёжной.
Функциональный шлюз обычно последовательно выполняет четыре задачи: получение данных, подготовку сигнала, распознавание и коммуникацию. Именно стадия распознавания является ключевым отличием. Обычные шлюзы маршрутизируют данные по заранее заданным правилам. Устройство с ИИ распознаёт паттерны, которые сложно описать фиксированными порогами, включая дефекты поверхности, необычные вибрационные спектры, акустические сигнатуры утечек или изменения поведения оборудования.
Почему периферийное распознавание меняет архитектуру системы
Облачная аналитика остаётся полезной для централизованной отчётности, управления моделями, долгосрочного анализа трендов и сравнения целого парка оборудования. Но она не всегда является правильным местом для принятия производственного решения. Механизм отбраковки, защитная блокировка или корректировка машины могут требовать ответа за миллисекунды. Такое требование меняет архитектуру.
Периферийный ИИ-шлюз датчиков сохраняет путь распознавания локальным. Датчик передаёт данные непосредственно в шлюз, шлюз классифицирует сигнал, а результат отправляется в PLC, контроллер движения, SCADA или промышленное приложение. Сетевое подключение всё ещё может использоваться для журналирования событий и удалённой диагностики, но больше не требуется для каждого инференса.
Такая локальная архитектура даёт три практических преимущества. Во-первых, задержка становится более предсказуемой, поскольку система не ждёт обратного ответа внешнего сервиса. Во-вторых, экономится пропускная способность сети, потому что за пределы объекта нужно передавать только события и выбранные подтверждающие данные. В-третьих, чувствительные визуальные или акустические данные могут оставаться внутри предприятия.
Есть и ограничения. Периферийное оборудование имеет конечные вычислительные ресурсы, объём хранения и энергетический бюджет. Шлюз, рассчитанный на один высокоскоростной инспекционный поток, может быть непригоден для одновременной работы с множеством камер или крупной transformer-моделью. Систему необходимо подбирать по частоте сигнала, сложности модели, допустимому времени решения, требованиям хранения и доступным интерфейсам, а не считать все Edge AI-нагрузки одинаковыми.
Распознавание должно соответствовать физике датчика
Промышленные сенсорные задачи являются мультимодальными. Дефект, видимый на изображении камеры, может не иметь акустических проявлений и быть механически незначительным. Ранняя неисправность подшипника может сначала проявиться в акселерометре или акустическом сигнале без каких-либо визуальных признаков. Поэтому архитектуру шлюза следует начинать проектировать с физической информации, доступной на конкретной машине.
Для машинного зрения важны разрешение изображения, частота кадров, стабильность освещения, момент trigger-съёмки и расстояние между точкой инспекции и исполнительным механизмом. Полезный результат классификации, полученный после того, как деталь уже прошла станцию отбраковки, не имеет эксплуатационной ценности. Шлюз должен успеть получить, обработать и передать результат в пределах доступного машинного цикла.
Для вибрационного и аудиомониторинга частота дискретизации и длина временного окна определяют, какие частоты и переходные события можно обнаружить. Предварительная обработка может включать фильтрацию, выделение признаков, спектральное преобразование или сегментацию перед классификацией. Фиксированные пороги остаются подходящими для простых условий, например абсолютного температурного предела. Обучаемое распознавание становится полезнее, когда нормальное поведение меняется в зависимости от нагрузки, продукции, скорости или состояния машины.
Шлюз также должен сохранять контекст. Вибрационный паттерн, записанный при запуске, может быть нормальным, но тот же паттерн в установившемся режиме уже может указывать на неисправность. Объединение данных датчиков с состоянием PLC, производственным режимом или скоростью вращения делает результаты распознавания более релевантными и уменьшает число ложных тревог.
Аппаратная архитектура определяет варианты развёртывания
Термин AI gateway часто воспринимается как программный уровень, однако промышленная производительность сильно зависит от аппаратной архитектуры. Процессор или нейронный ускоритель определяет задержку инференса и энергопотребление. Объём памяти влияет на размер модели и буферов. Интерфейсы ввода-вывода определяют, какие датчики можно подключать без дополнительного преобразующего оборудования. Корпус, способ монтажа, температурный диапазон и требования к питанию определяют возможность установки устройства рядом с контролируемым активом.
Для многих задач распознавания паттернов специализированное нейронное оборудование предлагает альтернативу универсальным вычислительным платформам. Технология цифровых нейронных сетей может обеспечивать очень быструю классификацию при низком энергопотреблении, особенно когда задача заключается в обученном распознавании, а не в крупномасштабной генеративной обработке. Такой подход хорошо подходит для встраиваемых систем, которым требуется непрерывно классифицировать сигналы без зависимости от GPU-сервера.
NeuroTechnologijos реализует эту модель через обучаемые контроллеры NT Adaptive на базе цифровых нейронных чипов NeuroMem. Доступные аппаратные форматы, включая .VASS, PCIe и реализации Raspberry Pi, позволяют разместить распознавание в отдельной промышленной системе, интегрировать его в х
