

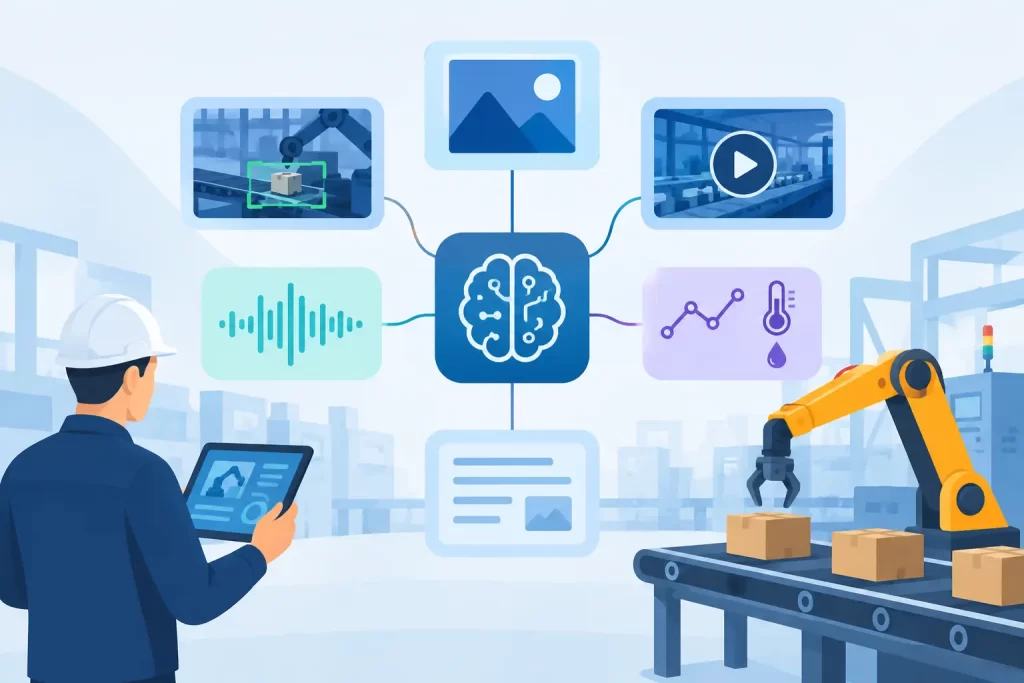
Un rodamiento con fallos rara vez se manifiesta a través de un único sensor. Primero puede desviarse una firma de vibración, un patrón acústico puede cambiar bajo carga y una imagen térmica puede mostrar la condición únicamente después de que el daño haya avanzado. Los equipos industriales necesitan sistemas capaces de interpretar estas señales en contexto, no herramientas analíticas aisladas que simplemente generan otra alarma en un panel. Ese es el requisito operativo que define a las mejores soluciones multimodales de IA industrial.
La IA industrial multimodal combina dos o más tipos de datos, como imágenes, vídeo en directo, audio, vibración, corriente, temperatura u otras señales no estructuradas de sensores, para respaldar una decisión de reconocimiento o control. El valor no está simplemente en recopilar más datos. Está en tomar una decisión rápida y trazable a partir de las señales relevantes en el punto donde se ejecuta el proceso.
Para ingenieros de automatización y OEM, la solución adecuada depende menos de una amplia lista de funciones de IA que de la arquitectura de despliegue. La latencia de reconocimiento, el presupuesto energético, las interfaces de sensores, el flujo de entrenamiento y la compatibilidad con los sistemas de control existentes determinan si un proyecto de IA se convierte en un activo de producción o permanece como un piloto.
Qué hace que un sistema de IA multimodal sea industrial
Un sistema multimodal industrial debe funcionar bajo restricciones operativas reales: iluminación variable, ruido de máquinas, interferencias electromagnéticas, cambios en la velocidad del proceso, posicionamiento imperfecto de los sensores y disponibilidad limitada de red. Un modelo que produce buenos resultados con datos cuidadosamente preparados en la nube puede seguir siendo inadecuado cuando debe clasificar una señal dentro de un ciclo fijo de la máquina.
La IA industrial también tiene una definición diferente de precisión. Un defecto crítico no detectado, una parada innecesaria y una clasificación tardía no tienen el mismo coste. Un sistema práctico necesita umbrales de decisión, gestión de confianza y salidas que puedan conectarse a alarmas, lógica PLC, registros de historian o software de supervisión.
Por eso el procesamiento en el edge es central en muchas implementaciones. Procesar los datos cerca del sensor reduce el retraso de transporte y evita que el reconocimiento dependa de conectividad continua con la nube. También puede reducir la cantidad de vídeo sin procesar o datos de vibración de alta frecuencia que deben salir de una célula de producción. Los recursos cloud siguen teniendo un papel en el análisis de flotas, archivo y gestión de modelos, pero no deberían convertirse en un único punto de fallo para una decisión de control crítica en términos de tiempo.
Cómo evaluar las mejores soluciones multimodales de IA industrial
Las mejores soluciones multimodales de IA industrial no son necesariamente los sistemas con los modelos preentrenados más grandes. Son aquellos que encajan con la tarea de reconocimiento, el entorno de hardware y el tiempo de respuesta requerido por la operación.
Empiece por la decisión, no por el volumen de datos
Defina la salida antes de seleccionar cámaras, micrófonos o acelerómetros. La decisión requerida puede ser una clasificación aprobado/rechazado, identificación de un objeto conocido, detección de un estado anómalo de la máquina, evaluación de la calidad superficial o direccionamiento de material al siguiente paso del proceso. Cada decisión tiene una tolerancia diferente a la latencia y a los falsos positivos.
Por ejemplo, una línea de envasado puede requerir reconocimiento y control del actuador en milisegundos. Un sistema de mantenimiento que analiza la condición de una caja de engranajes puede permitir ventanas de adquisición de señal más largas, pero debe distinguir un cambio significativo de una variación normal de funcionamiento. Combinar vibración y sonido puede aumentar la confianza, pero solo si ambas señales están sincronizadas con el estado relevante de la máquina.
Una pregunta de diseño útil es: ¿qué acción tomará el sistema después del reconocimiento? Si la respuesta no está clara, los equipos tienden a recopilar demasiados datos y a crear modelos difíciles de validar en la planta de producción.
Evalúe la latencia edge y el comportamiento determinista
Para inspección en vivo y control de máquinas, la velocidad media de inferencia no es suficiente. Evalúe la latencia en el peor caso desde la captura del sensor, pasando por el preprocesamiento y reconocimiento, hasta la generación de salida y la respuesta del controlador. El sistema debe continuar cumpliendo los requisitos temporales cuando aumentan las tasas de entrada o cuando varios canales de reconocimiento funcionan simultáneamente.
La aceleración de hardware es importante en este punto. El hardware neuronal diseñado específicamente para reconocimiento puede ejecutar patrones entrenados localmente con bajo consumo energético y sin trasladar toda la carga a un PC industrial o servidor remoto. Esto es especialmente relevante para equipos embebidos, nodos distribuidos de sensores y proyectos de modernización donde el espacio del armario y la capacidad térmica son limitados.
La contrapartida es que el hardware edge especializado suele seleccionarse para una clase definida de cargas de reconocimiento. Una plataforma GPU de propósito general puede ser más flexible para modelos muy grandes o desarrollo intensivo en investigación. Para tareas repetitivas de reconocimiento industrial que requieren tiempos predecibles, un controlador edge entrenable puede ser la arquitectura más adecuada.
Confirme que el entrenamiento refleja la realidad de la planta
Las señales industriales rara vez permanecen estáticas. Cambian las variantes de producto, se desgastan las herramientas, varía el ruido ambiental y entran nuevos materiales en el proceso. El flujo de entrenamiento debe permitir a los ingenieros añadir ejemplos representativos, probar la calidad del reconocimiento, establecer clases o umbrales y desplegar actualizaciones sin reconstruir toda la arquitectura de automatización.
La capacidad de entrenamiento resulta especialmente valiosa cuando la señal no encaja en una taxonomía estándar de visión artificial. Un controlador puede necesitar reconocer un patrón específico de vibración, un sonido de máquina asociado con el estado de una válvula o una característica de imagen exclusiva del producto de un cliente. En estos casos, la capacidad de aprender patrones locales a partir de ejemplos etiquetados puede ser más útil que un modelo genérico preentrenado.
La validación debe incluir variación normal del proceso, no solo ejemplos limpios de fallos conocidos. Pruebe cambios en iluminación, velocidad, carga, ruido de fondo, posición de montaje y envejecimiento del sensor. Un sistema que funciona únicamente en una demostración controlada aún no está cualificado para uso industrial.
Compruebe la integración en los niveles eléctrico y de software
Un controlador de IA debe funcionar como parte del sistema de automatización, no al margen de él. Revise los formatos de hardware disponibles, requisitos de alimentación, capacidades de E/S, interfaces de comunicación, opciones de montaje y requisitos ambientales. Determine también cómo llegan los resultados del reconocimiento a los PLC, sistemas de movimiento, HMI, PCs industriales o plataformas de datos.
Los requisitos de integración varían según la aplicación. Una placa embebida compacta puede ser adecuada para un dispositivo OEM. Un formato PCIe puede encajar en una estación de visión artificial o servidor industrial. Un controlador autónomo puede ser preferible para un punto de monitorización retrofit. El formato correcto depende del armario de control, el host informático, el modelo de servicio y el volumen de producción previsto.
La gobernanza de datos es igualmente práctica. Determine qué señales brutas se conservan, dónde se almacenan las muestras etiquetadas, cómo se versionan los modelos y cómo un ingeniero puede rastrear una decisión de reconocimiento después de un evento. En procesos regulados o sensibles a la seguridad, este registro operativo puede ser tan importante como la propia puntuación de reconocimiento.
Arquitecturas comunes de IA industrial multimodal
Una arquitectura de cámara más controlador se utiliza con frecuencia para inspección superficial, verificación de montaje, identificación de objetos y monitorización de presencia. El reconocimiento de imagen proporciona información espacial, mientras que señales discretas del proceso pueden indicar qué variante de producto o fase de máquina está activa. Esto reduce ambigüedades que la visión por sí sola puede no resolver.
Una arquitectura de vibración más audio es común en la monitorización de condición. La vibración captura la dinámica mecánica a través de la estructura, mientras que el audio puede revelar impactos, rozamientos, fugas o cambios tonales. Las dos entradas son complementarias, pero la ubicación de los sensores y las ventanas de muestreo deben diseñarse cuidadosamente. Más modalidades no mejoran automáticamente el resultado si están mal correlacionadas o introducen ruido.
Las arquitecturas de vídeo más señal permiten supervisar procesos complejos. El vídeo en directo o grabado puede documentar eventos, mientras que los datos de corriente, posición, presión o vibración explican el estado de la máquina. Estos sistemas son útiles cuando una anomalía visual debe asociarse con una secuencia específica del ciclo operativo.
NeuroTechnologijos aborda estas arquitecturas a través de NT Industrial Automation, combinando controladores entrenables NT Adaptive con módulos de software para análisis de imágenes, vídeo, audio, vibración y otras señales no estructuradas. Opciones de hardware como NT Adaptive .VASS, PCIe y formatos Raspberry Pi permiten colocar el componente de reconocimiento donde lo necesita la aplicación: en un nodo industrial dedicado, un sistema informático existente o un dispositivo embebido.
Dónde suelen fallar los proyectos
El fallo más frecuente consiste en tratar la IA multimodal como un proyecto de ciencia de datos en lugar de un proyecto de ingeniería de control. Los equipos pueden demostrar que un modelo clasifica correctamente muestras grabadas y después descubrir que nunca se definieron para la línea real el montaje de sensores, el disparo, el buffering o la interfaz de salida necesarios.
Otro problema es la complejidad excesiva del modelo. Un modelo mayor puede mostrar mejoras marginales en pruebas offline mientras aumenta el consumo energético, la latencia y la carga de mantenimiento. Para una tarea fija de reconocimiento, un sistema entrenable más pequeño ejecutándose en el edge puede ofrecer un mejor resultado operativo.
Por último, evite asumir que una sola arquitectura sirve para todos los activos. Una estación de inspección de defectos de alta velocidad, un monitor remoto de bombas y un producto OEM embebido tienen requisitos diferentes de capacidad de cálculo, diseño de carcasa, conectividad y acceso de servicio. Estandarizar el método de evaluación es útil. Estandarizar todas las decisiones de hardware no lo es.
Una implementación exitosa de IA industrial comienza con una única decisión de máquina medible, datos multimodales representativos y una arquitectura edge capaz de mantener los tiempos requeridos en condiciones reales de producción. Una vez que ese primer ciclo de reconocimiento es fiable, pueden añadirse sensores y casos de uso adicionales con un propósito de ingeniería claramente definido.
