

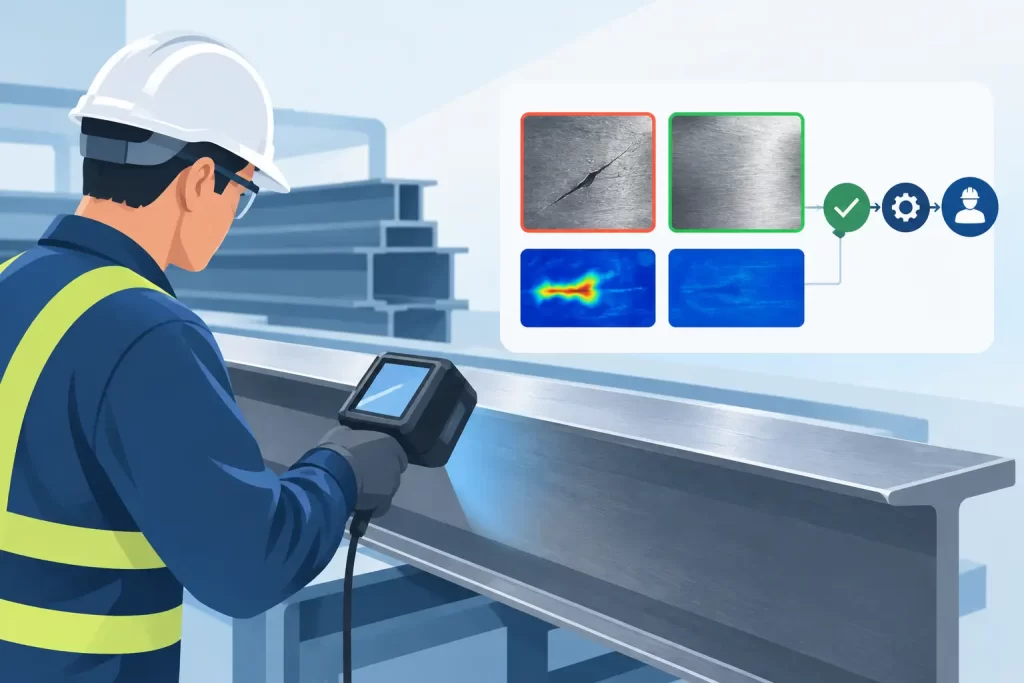
Un sistema de inspección de superficies solo justifica su lugar en una línea de acero cuando su salida cambia una decisión de producción. Los resultados de inspección de superficies de acero deben indicar al operador, PLC o sistema de calidad qué se ha encontrado, dónde ha ocurrido, cuál es su gravedad y si el material puede continuar, debe degradarse de categoría, reprocesarse o rechazarse. Un elevado recuento de defectos sin ubicación, confianza y repetibilidad no constituye información de calidad accionable.
Para productores de acero, procesadores y OEM, el reto de ingeniería no consiste simplemente en detectar variación visual. Consiste en separar defectos reales de cascarilla, aceite, cambios de iluminación, marcas de rodillos, agua, vibración y textura normal del producto a velocidad de línea. Por tanto, el resultado útil es una salida de medición controlada, no un archivo de imágenes.
Qué deberían contener los resultados de inspección de superficies de acero
El resultado de la inspección debería comenzar con una clasificación del defecto, pero la clasificación por sí sola no es suficiente. Un registro práctico conecta la condición detectada con la identidad de la bobina, planchón, chapa, banda o pieza y con su posición física. Esto permite correlacionar un conjunto de defectos con una secuencia de colada, etapa de decapado, caja de laminación, proceso de recubrimiento u operación de manipulación.
Un resultado completo suele incluir tipo de defecto, gravedad o dimensiones estimadas, lado de la superficie, coordenada o posición longitudinal, marca temporal, orden de producción y confianza del modelo. Los campos exactos dependen del proceso. En una línea continua de banda, las posiciones longitudinal y transversal son fundamentales. Para piezas fabricadas discretas, una coordenada relativa a la cámara puede convertirse en una característica CAD, ubicación de utillaje o sistema de referencia del robot.
Los umbrales de gravedad requieren una definición deliberada. Un pequeño arañazo puede ser aceptable para material estructural y, sin embargo, descalificante para un panel exterior de automóvil o material de calidad para electrodomésticos. El sistema de inspección debería conservar la evidencia medida permitiendo al mismo tiempo que las reglas de aceptación varíen según el grado del producto, especificación del cliente y ruta de proceso posterior.
Detección no es lo mismo que disposición del material
Un modelo de visión puede identificar una característica lineal oscura, pero el sistema de producción todavía necesita determinar si se trata de un arañazo, grieta, marca de rodillo, cascarilla residual o textura inofensiva. También puede necesitar decidir si la característica supera el límite permitido de longitud, anchura, densidad o una zona específica.
Esta distinción importa porque los falsos rechazos generan costes directos: degradaciones innecesarias de categoría, trabajo adicional de reinspección y alteraciones del flujo de material. Los defectos no detectados generan otro coste, a menudo más serio, mediante reclamaciones, reprocesado, exposición a riesgos de seguridad o fallos en campo. El punto operativo correcto depende del riesgo de calidad de la aplicación, no de un objetivo genérico de precisión del modelo.
Por qué los resultados derivan en líneas reales de acero
El acero es un objetivo visual difícil porque su apariencia depende del proceso. El material caliente puede generar cascarilla y distorsión térmica. Los productos laminados en frío, galvanizados, pintados o pulidos presentan comportamientos de reflectancia distintos. La contaminación superficial, los depósitos en la ventana de la cámara y los cambios en el ángulo de iluminación pueden modificar el contraste de imagen sin ningún cambio real en la calidad del producto.
Un modelo entrenado únicamente con imágenes limpias de muestra suele funcionar bien en una demostración y mal después de varias semanas en la línea. Los resultados de inspección deben evaluarse a lo largo de todo el rango operativo: grados de producto, anchuras, velocidades, acabados superficiales, temperaturas, estados de iluminación y niveles de contaminación esperados. La cuestión relevante no es si el sistema reconoce un defecto de forma aislada. Es si mantiene un rendimiento de detección definido cuando la línea funciona normalmente.
Los factores mecánicos son igualmente importantes. La vibración de cámara, deslizamiento del encoder, distancia de trabajo inconsistente, desplazamiento del foco de la lente y errores de sincronización pueden degradar la precisión posicional. Si una línea se detiene y vuelve a arrancar, el sistema debe conservar el seguimiento del material para que las coordenadas de los defectos sigan siendo significativas. Una imagen sin relación fiable con el producto es una evidencia sobre la que resulta difícil actuar de forma eficiente.
La calibración debe tratarse como control de producción
La calibración suele reducirse a una tarea de instalación. Durante la operación debería gestionarse como cualquier otro proceso de medición controlado. La calibración óptica verifica campo de visión, escala, enfoque, exposición y uniformidad de iluminación. La calibración geométrica alinea varias cámaras y conecta las coordenadas de imagen con las coordenadas de línea. La calibración de proceso verifica que los tamaños y ubicaciones de defectos comunicados coinciden con mediciones físicas validadas.
Las muestras de referencia son útiles, pero deberían reflejar modos reales de fallo en lugar de marcas idealizadas. Un conjunto controlado puede incluir arañazos, picaduras, inclusiones, grietas, defectos de recubrimiento, patrones de cascarilla y variación superficial aceptable. Las comprobaciones repetidas con estas muestras revelan si el rendimiento está cambiando antes de que se produzca una fuga de calidad.
Construir un pipeline de resultados para decisiones rápidas
La arquitectura debería avanzar desde la adquisición hasta la acción con la mínima ambigüedad. Las cámaras o sensores line-scan adquieren datos del material; el preprocesamiento normaliza las características útiles de la señal; un clasificador entrenado identifica patrones; las reglas combinan la clasificación con los requisitos del producto; y el resultado se envía a pantallas de operador, lógica de PLC, sistemas de ejecución de fabricación o bases de datos de calidad.
El procesamiento en el edge resulta especialmente relevante cuando la velocidad de línea, volumen de imágenes, latencia o restricciones de red hacen poco práctica la analítica centralizada. Enviar todo el vídeo bruto a una infraestructura remota puede generar cargas de ancho de banda y almacenamiento, al mismo tiempo que retrasa las decisiones de rechazo o desvío. Un controlador local puede clasificar la señal cerca de la máquina y transmitir eventos compactos y estructurados en lugar de un flujo sin filtrar.
Para aplicaciones que requieren reconocimiento rápido de patrones con consumo limitado y despliegue embebido, el hardware neuronal entrenable puede ofrecer una alternativa práctica a grandes stacks de inferencia exclusivamente basados en servidor. NeuroTechnologijos aplica este enfoque mediante controladores NT Adaptive y módulos de software diseñados para procesar imágenes, vídeo, vibración, audio y otras señales no estructuradas en entornos industriales.
El compromiso es que el despliegue en el edge no elimina la necesidad de disciplina de ingeniería. Los modelos siguen requiriendo datos de entrenamiento representativos, control de versiones, validación y actualizaciones controladas. La ventaja es que la latencia de decisión y las dependencias del sistema resultan más fáciles de gestionar en el punto de inspección.
Entrene para la variabilidad de producción que realmente importa
Un conjunto de entrenamiento útil incluye tanto defectos como condiciones aceptables que podrían confundirse con defectos. En superficies de acero, la clase negativa no es simplemente una imagen vacía. Contiene grano normal, cordones de soldadura cuando corresponda, cascarilla, película de aceite, características estampadas, variación de recubrimiento, gradientes de iluminación y marcas esperadas del proceso.
Los ejemplos de defectos deberían etiquetarse con la precisión requerida por la decisión. Si el sistema solo necesita activar una revisión manual, categorías amplias pueden ser suficientes. Si controla clasificación automática o disposición según grado de cliente, las etiquetas deben distinguir subtipo de defecto, tamaño, zona y gravedad con mucho mayor cuidado.
El rendimiento del modelo debería presentarse mediante métricas relevantes para producción. Precision y recall son útiles, pero deberían desglosarse por tipo de defecto, familia de producto, velocidad de línea y condición superficial. Una única puntuación agregada puede ocultar un bajo rendimiento en una clase de grieta rara pero crítica. Las matrices de confusión, tasas de falso rechazo, tasas de defectos no detectados y latencia de decisión ofrecen una visión operativa más útil.
Presente los resultados para operadores e ingenieros de calidad
Una pantalla de operador no debería obligar al usuario a interpretar cada imagen. Debería presentar el estado actual del material, mapa de defectos, gravedad, confianza y acción requerida con suficiente claridad para permitir una respuesta oportuna. El recorte de imagen o segmento de vídeo asociado debería permanecer disponible para verificación, especialmente mientras el sistema está siendo ajustado.
Los ingenieros de calidad necesitan una visión distinta. Requieren datos de tendencia por bobina, colada, turno, grado de producto, estado de máquina y ubicación del defecto. Un patrón recurrente cerca de un borde de la banda puede indicar una condición del rodillo o un problema de alineación de la guía. Una densidad creciente de defectos de recubrimiento después de un ajuste del proceso puede revelar una causa antes de que se acumule inventario terminado.
La trazabilidad transforma la inspección de una tarea de clasificación en aprendizaje del proceso. Cuando los eventos superficiales están conectados con parámetros aguas arriba y resultados de calidad aguas abajo, los equipos pueden distinguir un artefacto del sensor de un cambio real del proceso. Es ahí donde los datos de inspección comienzan a apoyar el análisis de causa raíz en lugar de simplemente documentar no conformidades.
Valide los resultados antes de automatizar la consecuencia
El rechazo automático debería introducirse por etapas. Empiece con funcionamiento en shadow mode, donde el sistema registra recomendaciones mientras inspectores experimentados continúan tomando sus decisiones normales. Compare los resultados a lo largo de suficiente variación de producto y proceso para descubrir casos límite. Después automatice acciones de menor riesgo, como marcado, señalización o desvío hacia revisión, antes de habilitar una disposición irreversible del material.
Los criterios de aceptación deberían especificar algo más que la precisión de reconocimiento. Defina el tiempo máximo permitido de respuesta, error de coordenadas, tasa de defectos no detectados para clases críticas, tasa de falsos rechazos, disponibilidad, reglas de retención de imágenes y comportamiento cuando la confianza sea baja. Un sistema bien diseñado debería disponer de un estado de fallback definido en lugar de convertir silenciosamente la incertidumbre en una decisión de aceptación.
Los resultados más valiosos de inspección de superficies de acero son aquellos que llegan suficientemente pronto y con suficiente contexto como para cambiar la siguiente acción física. Diseñe la medición, clasificación y ruta de datos alrededor de esa decisión y la estación de inspección se convierte en parte del control del proceso en lugar de ser simplemente un punto de comprobación final.
